HumanoïdesBrève
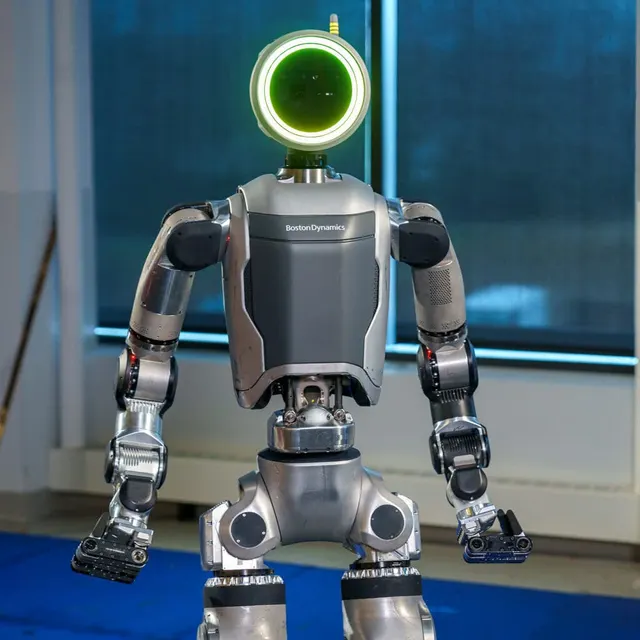
Boston Dynamics chausse son robot Atlas de roues de trottinette, un banc d’essai et non un produit
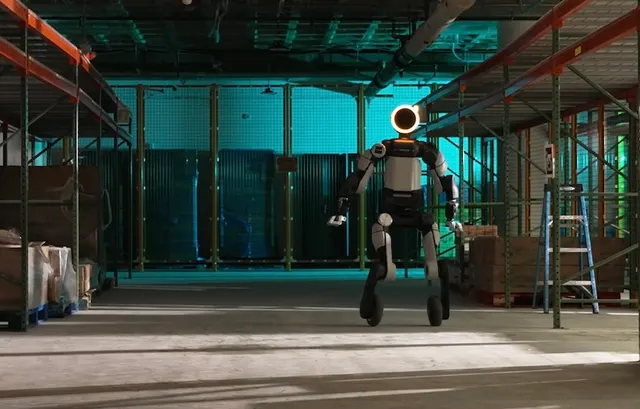
Boston Dynamics a publié une vidéo où son robot humanoïde Atlas se déplace sur des roues montées à la place de ses pieds. Le média The Robot Report y voit une nouvelle donnée dans le débat entre roues et jambes chez les humanoïdes.
Atlas exécute aussi des pirouettes et d’autres manœuvres vives, rapporte The Robot Report, qui ne précise pas si c’est sur ses roues.
Selon The Robot Report, Atlas passe du roulement rapide sur sol plat à la marche sur ses jambes pour franchir des obstacles ou des surfaces irrégulières.
Une seule pièce nouvelle suffit : un adaptateur sur mesure fixe une jante de trottinette du commerce sur la cheville motorisée existante d’Atlas.
Boston Dynamics précise qu’un Atlas à roues n’est pas un produit mais un banc d’essai de recherche.
Le débat reste ouvert dans le secteur : le cofondateur d’Agility Robotics, Jonathan Hurst, dit que Digit n’aura probablement pas de roues, mais que l’entreprise explore d’autres configurations à roues.
Mise à jour du 9 novembre : Selon Humanoids Daily, qui s’appuie sur la publication de Boston Dynamics, les roues servaient surtout à éprouver les moteurs : l’essai visait à les faire travailler près de leurs limites de couple et de vitesse, longtemps, tout en portant le poids du robot. Un saut avec rotation de 360 degrés, repris d’un enregistrement de mouvement d’une personne, a fonctionné du premier coup sur le robot réel. Wu, l’ingénieur de Boston Dynamics qui signe l’expérience, affirme que les résultats servent déjà à l’Atlas standard, celui à jambes, que Hyundai prévoit de déployer dans ses usines.
Mise à jour du 10 novembre : Selon Interesting Engineering, les ingénieurs de Boston Dynamics ont mesuré le comportement réel des moteurs lors d’essais physiques. Ils ont ensuite ajusté les paramètres de la simulation pour qu’elle colle aux performances du matériel, afin que ce qui est appris en simulation fonctionne sur le vrai robot. Pour les déplacements latéraux, Atlas n’a pas traîné les pieds : il a appris à orienter ses roues pour rouler de côté. Avant son saut avec rotation, le robot roule pour placer le bas de son corps en position d’appel, ce que la version à pieds ne fait pas de la même façon.
Mise à jour du 10 novembre : Selon heise online, qui s’appuie sur le blog de Boston Dynamics, la transformation d’Atlas a demandé à peu près autant d’efforts qu’un changement de roue sur un vélo. Le saut avec rotation était jugé peu risqué par Boston Dynamics, car la commande du robot suit simplement un modèle humain. Prochaine étape annoncée : les ingénieurs veulent étudier comment la commande d’Atlas réagit quand des moteurs d’articulation tombent en panne.
Sources
- The Robot Report · therobotreport.com
- Humanoids Daily · humanoidsdaily.com
- Interesting Engineering · interestingengineering.com
- heise online (Roboter) · heise.de
À lire aussi dans Humanoïdes
Et ensuite