Intelligence artificielleBrève
96 robots apprennent les uns des autres et font mieux que leurs pilotes humains, selon Tsinghua et AgiBot
L’université chinoise Tsinghua, la société Infinigence et le fabricant AgiBot proposent une méthode où chaque robot apprend aussi des réussites des autres, pas seulement des démonstrations humaines. Le coréen Robot Newspaper rapporte les résultats, publiés par le portail China Robot Network.
Le principe est simple. Lorsqu’un robot bute sur une tâche, il récupère la solution trouvée par un autre robot du groupe qui a déjà rencontré la même difficulté. Les auteurs appellent cette méthode « apprentissage par l’expérience collective » (CEL). Elle doit dépasser la limite d’un apprentissage fondé uniquement sur des gestes montrés par des humains.
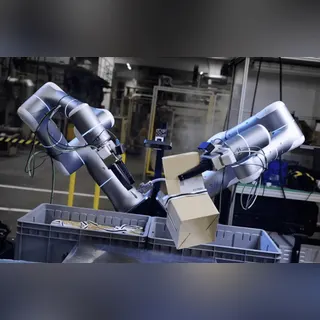
Les robots ont travaillé sur cinq tâches, à la maison comme à l’usine : composer un bouquet, plier des vêtements, charger un téléphone, assembler un tabouret et emballer un smartphone.
Sur 600 essais réels répartis sur les cinq tâches, les robots entraînés avec cette méthode ont réussi 97,5 % des essais. Sur chacune, leur taux de réussite a dépassé la moyenne de six opérateurs humains qui pilotaient les robots à distance.
Plus le groupe est grand, mieux les robots réussissent. Sur l’emballage de smartphone, la tâche la plus difficile, et à temps d’entraînement égal, le taux de réussite passe de 86,7 % à 98,3 % quand le groupe passe de 16 à 96 robots.
Mise à jour du 4 novembre : dans sa propre présentation, AgiBot donne un exemple pour l’emballage de téléphones : un robot a enchaîné 120 emballages avec seulement 2 échecs. Selon le fabricant, son taux de réussite est passé de 79,2 % à 98,3 %, et le nombre d’échecs de 25 à 2, soit 92 % de moins. Le fabricant affirme que le groupe supporte les pannes. Pendant l’expérience avec 96 robots, il y a eu 9 834 séries de tâches et 30 pannes de robots. Le temps perdu à cause de ces pannes ne représente que 1,3 % du temps de fonctionnement total.
Sources
- 로봇신문 Robot Newspaper · irobotnews.com
- 智元 AgiBot (新闻资讯) · agibot.com.cn
À lire aussi
Intelligence artificielle
Rhoda AI veut apprendre aux robots avec des vidéos d’Internet, pas seulement du pilotage à distance
 Illustration, pas une photo du robot
Et ensuite
Illustration, pas une photo du robot