DécryptageGuides
Optimus, NEO : six indices d’IEEE Spectrum pour savoir si un humanoïde travaille seul ou est piloté
Une vidéo d’humanoïde ne dit pas toujours qui tient les commandes. Les six indices que donne IEEE Spectrum, plusieurs cas concrets (Optimus, NEO de 1X, la bande de Nucleus) et les questions à poser avant de croire qu’un robot travaille seul, d’après les pages lues le 30 octobre 2026.
- À voir aussi Sanctuary AI : vidéo explicative sur la téléopération des robots polyvalents (Sanctuary AI, 2 min 02 s, sur YouTube)
Une vidéo ne dit pas qui commande
Quand un humanoïde plie du linge ou range une étagère, la vidéo ne dit pas toujours s’il décide seul, s’il suit une séquence écrite à l’avance ou si quelqu’un le pilote à distance. Evan Ackerman, rédacteur robotique d’IEEE Spectrum, y voit dans un article du 23 janvier 2024 un problème de communication que toute la communauté robotique peine à résoudre.
La téléopérationCommande d’un robot à distance par un opérateur humain, en direct, à l’aide d’une interface dédiée.Lire l’entrée du lexique n’est pas une tromperie en soi. Ackerman rappelle que l’humain reste la référence pour les tâches délicates ou créatives. Le problème tient, selon lui, à ce que le public perçoit : une démonstration qui paraît autonome alors qu’elle est téléopérée présente mal l’état de la technique et peut minimiser la contribution réelle d’autres chercheurs. Il ne prête en général aucune intention de tromper aux roboticiens qui publient ces vidéos. Comme la téléopération ne passe pas à l’échelle, on s’en sert aussi pour collecter des données d’entraînement : il cite l’entreprise Sanctuary AI et le Mobile ALOHA du laboratoire IRIS de l’université Stanford, que la description de sa vidéo présente comme un système de téléopération du corps entier, peu coûteux, pour la collecte de données.
Le constat reste actuel. Humanoid.guide (article du 20 juin 2026, mis à jour le 21 septembre) s’appuie sur un résumé de Let’s Data Science d’un reportage de l’AFP-JIJI, paru dans le Japan Times, sur le Robotics Summit de Boston, fin mai. Le site cite parmi ses exemples des humanoïdes qui mélangent des cocktails, courent des marathons ou plient du linge, note que certaines démonstrations restent téléopérées ou limitées à des tâches écrites à l’avance sans les nommer, et rapporte que NEO de 1X, d’après l’AFP-JIJI, était piloté par une personne placée sur le côté. Il cite aussi Chris Matthieu, de RealSense, selon qui la plupart des humanoïdes qu’on voit sont téléopérés ou suivent des trajets et des tâches très précis. Ces propos nous parviennent de troisième main : nous n’avons pas lu le reportage d’origine.
Les six indices d’Ackerman
Ackerman en liste six ; voici les trois premiers. Un opérateur visible : des jambes ou une main gantée dans le cadre, même si leur absence ne prouve rien. Les informations qui accompagnent la vidéo : description, page du projet, article scientifique, générique. Le type de tâche : la manipulation non structurée, les tissus et les longues séquences en plusieurs étapes sont, selon lui, les plus susceptibles d’être téléopérés.
Les trois derniers. Un résultat trop impressionnant : une performance de niveau humain qui surgit de nulle part, sans travaux antérieurs, est suspecte, et rien n’indique si l’on voit la première prise ou la cinq centième. Un rythme trop rapide : une tâche complexe demande du temps pour percevoir et planifier, donc une tâche longue en plusieurs étapes, enchaînée sans pause, interroge. Des gestes trop humains : de petits mouvements sans but, comme des doigts qui bougent sans rapport avec la prise, sont en général le signe d’un humain dans la boucle. Ackerman admet qu’une démonstration autonome surprenante est possible, « improbable peut-être, mais pas impossible ».
Il demande aussi que le contexte figure dans la vidéo elle-même, et non dans la description, les sous-titres ou un lien, puisque les vidéos sont partagées et remontées. Elle devrait dire si elle est accélérée ou ralentie, si plusieurs essais sont montés en un seul, si l’alimentation, le calcul ou la localisation sont externes, et comment le robot est commandé : humain dans la boucle, supervision humaine, actions scriptées, autonomie partielle ou complète. Ces recommandations viennent d’un article qu’il a écrit pour l’IEEE Robotics and Automation Society.
Optimus : la parole du robot ne prouve rien
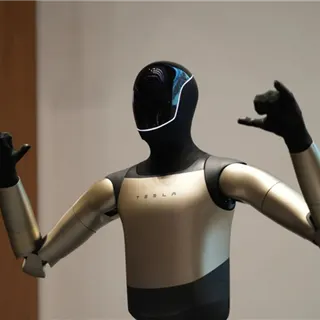
Après l’événement We, Robot de Tesla, en octobre 2024, la question s’est posée de savoir si les Optimus présentés étaient commandés par des humains. Entrepreneur (article de Sherin Shibu du 14 octobre 2024) cite un spectateur qui a demandé à un Optimus s’il était téléguidé : le robot aurait répondu qu’il était ce jour-là assisté par un humain, pas encore totalement autonome. Le même article rapporte qu’Electrek a vu un employé de Tesla muni d’un dispositif de signalisation près de chaque robot, et note que Tesla n’avait pas réagi à ces informations à la date de publication.
Le cas inverse existe. Dans une brève de TechCrunch (17 mars 2025), Maxwell Zeff rapporte qu’un humanoïde de la start-up IntBot, au stand d’information de la conférence GTC de Nvidia, affirme n’être commandé par aucun humain. Zeff note que des démonstrations téléopérées ont déjà eu lieu et, dans le message qui accompagne la vidéo, qu’on ignore si l’affirmation est vraie ; il rappelle qu’Optimus s’est révélé télécommandé. Ce que dit le robot, ou son constructeur, n’est pas une preuve.
NEO de 1X : le pilotage à distance fait partie du produit
1X l’écrit sur sa page de commande, lue le 30 octobre 2026. NEO « arrive avec une autonomie de base pour les premiers propriétaires » et gagnera en capacités avec le temps. Pour une tâche complexe qu’il ne connaît pas, un expert de 1X peut superviser ses actions à distance à des horaires programmés (« Scheduled Expert Mode »), et son propriétaire peut le piloter de n’importe où avec l’application mobile et un casque de réalité virtuelle. La page annonce 20 000 USD (acompte de 200 USD, remboursable) ou 499 USD par mois, avec des livraisons qui ne sont annoncées qu’aux États-Unis, dès 2026. Elle liste aussi deux caméras stéréo fisheye de 8,85 mégapixels à 90 Hz et quatre microphones.
BGR (Elias Nash, 2 février 2026) précise ce que cela veut dire chez soi : tout ce qui dépasse les tâches les plus basiques demandera un humain aux commandes à distance. Les sessions se planifient dans l’application ; un employé de 1X opère alors depuis le siège californien de l’entreprise et peut voir par les yeux de NEO et entendre par ses oreilles. L’article cite une option pour refuser certaines collectes et certains partages de données du flux vidéo en direct, rappelle que le propriétaire peut interrompre la session à tout moment et que les oreilles du robot s’allument en bleu quand un téléopérateur a l’autorisation. Le dirigeant de 1X, Bernt Børnich, veut un NEO entièrement automatisé un jour, mais admet, toujours selon BGR, que cela ne viendra peut-être qu’en réunissant beaucoup de données, avec l’accord des premiers utilisateurs.
Un essai du Wall Street Journal, tel que John Gruber le cite sur Daring Fireball le 31 octobre 2025, donne la mesure du chemin : le NEO testé par la journaliste Joanna Stern était piloté par un opérateur en casque de réalité virtuelle, il a failli tomber en fermant un lave-vaisselle et a mis deux minutes à plier une chemise. La note de Daring Fireball décrit NEO, en l’état, comme entièrement télécommandé par des employés de 1X, ce qui contraste avec l’« autonomie de base » annoncée par la société. Nous n’avons lu aucune mesure indépendante de la part de travail que NEO accomplit seul.
Nucleus : une bande de deux heures qui donne sa part de téléopération
Selon AI Weekly (2 octobre 2026), qui s’appuie sur Interesting Engineering, Nucleus a publié le 1er octobre sur X près de deux heures de séquences d’usine non coupées : un humanoïde prélève des pièces, charge des étagères, manipule des produits et transporte un chariot. Son PDG, Melvin Schwarz, annonce environ 60 % d’autonomie et 40 % de téléopération, et les hésitations comme les interventions humaines n’ont pas été coupées. L’entreprise dit tenir régulièrement des postes de quatre à six heures et traiter les corrections de téléopération comme des signaux d’apprentissage.
C’est le niveau de transparence qu’on peut réclamer, et il a ses limites. AI Weekly note que ce 60 % peut se mesurer en temps, en tâches menées à bout ou en nombre d’interventions, et que Nucleus n’a pas dit lequel. La bande est produite par l’entreprise, sur un poste qu’elle a choisi, sans vérification indépendante. Selon Interesting Engineering, ce chiffre, que l’entreprise n’a pas expliqué, décrit plutôt cette séquence que les capacités générales de Nucleus.
Une IA aux commandes, mais comment ?
Le 22 octobre 2026, à la conférence mondiale de l’IA physiqueSystèmes d’IA qui perçoivent, comprennent et agissent dans le monde physique : robots, véhicules autonomes, caméras intelligentes.Lire l’entrée du lexique de Hangzhou, Wang Xingxing, fondateur d’Unitree, a montré un G1 qui copie un tableau. Selon sa présentation, le robot était contrôlé par GPT-6, le modèle d’OpenAI, sans pré-entraînement ni algorithme de planification préalable. Le site chinois MyDrivers (23 octobre 2026) relaie ces propos sans dire les avoir vérifiés. Il ne dit ni si la démonstration était en direct ou enregistrée, ni comment le modèle était relié au robot, ni quelle part d’intervention humaine il y avait. Une affirmation de ce genre ne se range donc dans aucune case tant que la méthode n’est pas publiée.
Les questions à poser avant de croire qu’un robot travaille seul
Qui commande, et pour quelle part ? Nucleus donne un chiffre, 1X décrit un mode, et Ackerman demande que chaque vidéo le fasse. La séquence est-elle continue, à vitesse réelle, ou montée ? La tâche tient-elle quand les objets, la disposition ou les conditions changent ? Humanoid.guide y voit le point faible : l’intégration d’un système sous variation. Un robot qui plie du linge dans un cadre donné ne prouve pas qu’il travaille sans supervision quand les objets, les dispositions et les défaillances changent. Le site juge plus probantes des manipulations répétées sous des perturbations nouvelles, des évaluations par des pairs des modèles vision-langage-action et des déploiements réels sans téléopération permanente.
Pour un humanoïde destiné à la maison, une question s’ajoute : qui peut voir chez moi, et quand ? Chez 1X, la réponse passe par des sessions planifiées et par une option de refus de certains partages de données, que décrit BGR et qu’il vaut mieux lire en détail avant de commander. Pour les démonstrations des autres constructeurs, il reste les six indices.
Sources
- IEEE Spectrum, article d’Evan Ackerman du 23 janvier 2024, lu le 30 octobre 2026 · spectrum.ieee.org
- Humanoid.guide, article du 20 juin 2026 (mis à jour le 21 septembre), lu le 30 octobre 2026 · humanoid.guide
- Entrepreneur, article de Sherin Shibu du 14 octobre 2024, lu le 30 octobre 2026 · entrepreneur.com
- TechCrunch, brève de Maxwell Zeff du 17 mars 2025, lu le 30 octobre 2026 · techcrunch.com
- 1x.tech, page de commande lue le 30 octobre 2026 · 1x.tech
- BGR, article d’Elias Nash du 2 février 2026, lu le 30 octobre 2026 · bgr.com
- Daring Fireball, note de John Gruber du 31 octobre 2025 sur l’essai de Joanna Stern (Wall Street Journal), lue le 30 octobre 2026 · daringfireball.net
- AI Weekly, alerte du 2 octobre 2026 sur la bande de Nucleus (d’après Interesting Engineering), lue le 30 octobre 2026 · aiweekly.co
- MyDrivers, article du 23 octobre 2026 sur la démonstration d’Unitree à Hangzhou, lu le 30 octobre 2026 · news.mydrivers.com
À lire aussi

Et ensuite