Aller au contenu principal

Cotées

, accueil
FREN

Robots / Humanoïde / Unitree G1

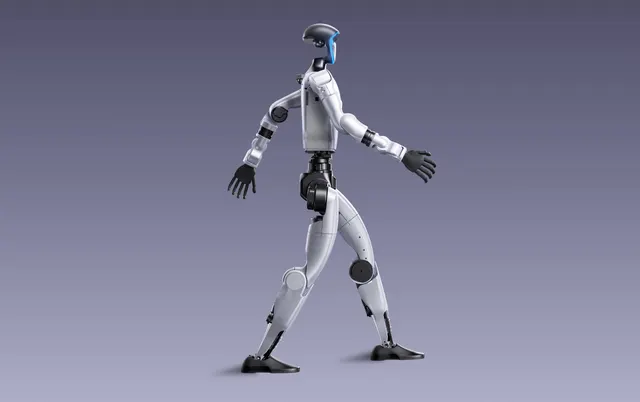
Unitree G1, visuel officiel d’Unitree Robotics
© Unitree Robotics · visuel officiel · page d’origine

Humanoïde · Recherche et développement

Unitree G1

85 000 CNYannoncé par le fabricant (site du fabricant), relevé le 30 septembre 2026

Où en est le robot : Démo · Preuve : au moins une valeur reposant sur une démonstration ou un test, sans vente enregistrée par Vuntum à ce jour. Voir la règle

Utile pour : Éducation et programmation · Recherche et développement · Polyvalents

Lieu d’usage : École et laboratoire · Pour : Recherche et enseignement · Fabricant basé en Chine

par Unitree Robotics

L’essentiel

Le Unitree G1 est un Robot dont la forme reprend celle du corps humain, avec un tronc, deux bras, une tête et le plus souvent deux jambes.Lire l’entrée du lexique pour la recherche et l’enseignement, fabriqué par Unitree Robotics. Il mesure 1 320 mm debout et pèse environ 35 kg, batterie comprise. Son autonomie est d’environ 2 h et la version G1 de base démarre à 13 500 USD aux États-Unis, hors taxes et frais de livraison.

Prix public conseillé
13 500 USD HT
Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 28 septembre 2026. G1, Taxes et frais de livraison exclus. Texte d’origine : « Price(Tax and Shipping cost excluded)US $13.5K »

Version G1, marché États-Unis. Taxes et frais de livraison exclus.

Hauteur
1,32 m
Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 28 septembre 2026. debout. Texte d’origine : « Height, Width and Thickness(Stand)1320x450x200mm »

Debout.

Poids
≈ 35 kg
Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 28 septembre 2026. G1, Avec batterie ; approximatif. Texte d’origine : « Weight (With Battery)About 35kg »

Version G1. Avec batterie ; approximatif.

Autonomie
≈ 2 h
Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 28 septembre 2026. environ. Texte d’origine : « Battery LifeAbout 2h »

Environ.

Non communiqué : disponibilité en France

Présentation

Unitree G1 est un robot humanoïde conçu par Unitree Robotics, fabricant chinois. Il sert à la recherche et à l’enseignement.

Selon le fabricant, le G1 mesure 1 320 mm de haut, 450 mm de large et 200 mm de profondeur, debout. Il pèse environ 35 kg, batterie comprise, et son autonomie est d’environ 2 h. Le bras peut porter environ 2 kg au maximum, une valeur approximative qui varie fortement selon la posture d’extension du bras. La version G1 EDU monte à environ 3 kg dans les mêmes conditions.

Le fabricant indique que le robot embarque une caméra, un lidar et un microphone, ainsi qu’un calculateur de type « 8-core high-performance CPU », soit un processeur haute performance à 8 cœurs. Côté logiciel, le paquet officiel du fabricant pour ros2 fournit un exemple de contrôle bas niveau pour le G1. Son simulateur, basé sur MuJoCo, l’accepte dans sa version C++ ; la configuration Python ne liste pas le g1. La téléopération est possible, mais le système, qui commande le haut du corps en XR et la locomotion aux pédales, a été conçu par des chercheurs et non par le fabricant.

Sur le marché chinois, le prix public conseillé est de 85 000 CNY, taxes comprises, selon le fabricant ; le prix de la version G1 EDU n’est pas affiché et se demande au service commercial. Sur le marché US, le prix de départ de la version de base est de 13 500 USD, hors taxes et frais de livraison.

L’AGIBOT X2 mesure environ 131 cm, pèse environ 35 kg et offre elle aussi une autonomie d’environ 2 h : le gabarit est très proche de celui du G1. La différence se joue sur le lidar, que le G1 possède et pas l’X2. Pour aller plus loin, on peut comparer Unitree G1 et AGIBOT X2 point par point.

Caractéristiques

15 caractéristiques vérifiées · mise à jour le · Rédigé avec l’IA · vérifié contre les sources

Unitree G1, caractéristiques et niveaux de preuve
CaractéristiqueG1EDU-4G1 EDUNiveau de preuve
Prix public conseilléG113 500 USD HTTexte d’origine : « US $13.5K »EDU-4Non communiquéG1 EDUNon communiquéAnnoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 30 septembre 2026. G1, prix TTC (含税) ; version G1 EDU : prix sur demande (联系销售). Texte d’origine : « 售价(含税)¥8.5万元联系销售 »
Date d’annonce2024-05-13Texte d’origine : « 2024年5月13日 »Rapporté · 快科技 MyDriversRapporté. 快科技 MyDrivers, publié le 2 novembre 2026. Texte d’origine : « 公开资料显示,宇树G1(Unitree G1)人形机器人于2024年5月13日正式对外发布 »Rapporté · IT之家 ITHomeRapporté. IT之家 ITHome, publié le 22 octobre 2026. Texte d’origine : « 宇树 G1 人形机器人于 2024 年 5 月 13 日正式发布 »
Hauteur1,32 mTexte d’origine : « 1320 »Rapporté · ロボスタ RobotstartRapporté. ロボスタ Robotstart, publié le 13 octobre 2026. valeur approximative (約), pour le G1 de base. Texte d’origine : « 全高約134cm、重量約35kgの「G1」 »Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 28 septembre 2026. debout. Texte d’origine : « Height, Width and Thickness(Stand)1320x450x200mm »
Largeur45 cmTexte d’origine : « 450 »Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 28 septembre 2026. debout. Texte d’origine : « Height, Width and Thickness(Stand)1320x450x200mm »
Profondeur20 cmTexte d’origine : « 200 »Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 28 septembre 2026. debout. Texte d’origine : « Height, Width and Thickness(Stand)1320x450x200mm »
PoidsG1≈ 35 kgTexte d’origine : « About 35kg »EDU-4Non communiquéG1 EDUNon communiquéRapporté · 로봇신문 Robot NewspaperRapporté. 로봇신문 Robot Newspaper, publié le 5 novembre 2026. Valeur approximative. Texte d’origine : « 주요 전시품인 유니트리의 ‘G1’은 높이 1.32m, 무게 약 35kg의 소형 휴머노이드로 »Rapporté · IT之家 ITHomeRapporté. IT之家 ITHome, publié le 22 octobre 2026. environ (约). Texte d’origine : « 该机器人体重约 35kg、身高约 127cm »Rapporté · ロボスタ RobotstartRapporté. ロボスタ Robotstart, publié le 13 octobre 2026. valeur approximative (約), pour le G1 de base. Texte d’origine : « 全高約134cm、重量約35kgの「G1」 »
Autonomie≈ 2 hTexte d’origine : « About 2h »Rapporté · IT之家 ITHomeRapporté. IT之家 ITHome, publié le 22 octobre 2026. environ (约). Texte d’origine : « 续航约 2 小时 »Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 28 septembre 2026. environ. Texte d’origine : « Battery LifeAbout 2h »
Type de locomotionBipèdeTexte d’origine : « 双足人形机器人 »Rapporté · 钛媒体 TMTPostRapporté. 钛媒体 TMTPost, publié le 30 octobre 2026. Texte d’origine : « 中端通用双足人形机器人宇树G1 »Rapporté · ロボスタ RobotstartRapporté. ロボスタ Robotstart, publié le 19 octobre 2026. Texte d’origine : « 二足歩行型ヒューマノイドロボット「宮澤ノア」(Unitree社製G1) »Rapporté · NumeramaRapporté. Numerama (Robots), publié le 25 août 2026. Texte d’origine : « ajouter un bipède de 35 kg à son panier »
Degrés de liberté par bras5Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « Single Arm Degrees of Freedom5 »
Charge utileG1≈ 2 kgTexte d’origine : « About 2Kg »EDU-4Non communiquéG1 EDU≈ 3 kgTexte d’origine : « About 3Kg »Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 28 septembre 2026. G1, Charge maximale du bras ; varie fortement selon la posture d’extension du bras. Texte d’origine : « Arm Maximum Load【2】About 2Kg »
Téléopération possibleOui, livrés avec une télécommandeRapporté · Humanoid.guideRapporté. Humanoid.guide, publié le 17 octobre 2026. Robots modifiés par Tau Robotics, pilotés à distance par des opérateurs humains lors d’une visite à domicile à San Francisco. Texte d’origine : « two of the company’s modified Unitree G1 robots vacuumed, mopped and wiped surfaces, while remote human operators guided their actions. »Rapporté · NumeramaRapporté. Numerama (Robots), publié le 25 août 2026. Télécommande fournie. Texte d’origine : « ils sont livrés avec une télécommande et peuvent exécuter les mouvements déjà intégrés par Unitree »Annoncé par le fabricantAnnoncé par le fabricant. arXiv (cs.RO, robotique), publié le 2 octobre 2026. Système de téléopération conçu par des chercheurs, pas par le fabricant : contrôle du haut du corps en XR, locomotion aux pédales. Texte d’origine : « We present a teleoperation system that enables a single operator to perform construction tasks on a Unitree G1 humanoid, combining extended reality (XR) based … »
CaméraOui, caméra de profondeurTexte d’origine : « 深度相机 »Rapporté · IT之家 ITHomeRapporté. IT之家 ITHome, publié le 22 octobre 2026. Texte d’origine : « 配有 3D 激光雷达与深度相机 »Rapporté · NumeramaRapporté. Numerama (Robots), publié le 25 août 2026. Texte d’origine : « PerceptionCaméra monoculaireCaméra binoculaireLiDAR 3D et caméra de profondeur »Rapporté · heise onlineRapporté. heise online (Roboter), publié le 28 septembre 2026. Texte d’origine : « Bei der Erkundung scannt er die Umgebung unter anderem mithilfe einer Kamera und Lidar. »
MicrophoneOui, réseau de 4 microphonesTexte d’origine : « 4 Microphone ArrayYES »Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « 4 Microphone ArrayYESYES »
LiDAROui, LiDAR 3DTexte d’origine : « 3D 激光雷达 »Rapporté · IT之家 ITHomeRapporté. IT之家 ITHome, publié le 22 octobre 2026. Texte d’origine : « 配有 3D 激光雷达与深度相机 »Rapporté · NumeramaRapporté. Numerama (Robots), publié le 25 août 2026. Texte d’origine : « LiDAR 3D et caméra de profondeur »Rapporté · heise onlineRapporté. heise online (Roboter), publié le 28 septembre 2026. Texte d’origine : « Bei der Erkundung scannt er die Umgebung unter anderem mithilfe einer Kamera und Lidar. »
Calculateur embarqué8-core high-performance CPU (basic computing power) (valeur contestée : NVIDIA Jetson Thor selon AI타임스 AI Times)Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « Basic Computing Power8-core high-performance CPU »

Vous avez une source ? Signalez-la

Annoncé par le fabricantRapporté par un médiaTest indépendant observé ou mesuréNon : absence confirmée · Non communiqué : aucune source

Programmer ce robot

Vérifié le

Programmable : oui (ROS 2).

Accessible dès le niveau débutant. Pour commencer : consignes en langage naturel. Pour aller plus loin : ROS.

ROS 2

Compatibilité ROS
ROS 2 Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), publié le 2 juillet 2026. Paquet officiel unitree_ros2 du fabricant, qui fournit un exemple de contrôle bas niveau pour le G1 ; l’introduction de la page ne cite que Go2, B2 et H1. Texte d’origine : « g1/lowlevel/g1_low_level_example: Low level control for G1 - h1-2/lowlevel/low_level_ctrl_hg: Low level control for H1-2 - low_level_ctrl: Low level control fo… »

Simulation

Simulation dans MuJoCo
Oui Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), publié le 7 septembre 2026. simulateur unitree_mujoco (basé sur unitree_sdk2 et MuJoCo), version C++ ; la configuration Python ne liste pas g1. Texte d’origine : « # Robot name loaded by the simulator # "go2", "b2", "b2w", "h1", "go2w", "g1", "h2", "as2" »

Pilotage par une IA

Pilotage en langage naturel par une IA
Oui Rapporté · 量子位 QbitAIRapporté. 量子位 QbitAI (tag 具身智能), publié le 30 septembre 2026. Projet de recherche HomeBody (Stanford) : GPT-6 Astra pilote les compétences du G1, calcul sur un portable RTX 4090, modèle à distance. Texte d’origine : « 在斯坦福团队的最新项目HomeBody中,宇树G1先探索一个从来没见过的厨房,随后就能根据语言指令,收拾物品、丢掉纸盒,甚至把不在眼前的药找出来,递到人手里。 »Oui Rapporté · heise onlineRapporté. heise online (Roboter), publié le 28 septembre 2026. Essai de recherche HomeBody (Stanford/Caltech) ; modèle GPT connecté par liaison réseau, bibliothèque de compétences avec commandes. Texte d’origine : « Die übergeordnete Planung übernimmt das GPT-Modell, das über eine Netzwerkverbindung angebunden ist. »

Code officiel

  • unitreerobotics/unitree_sdk2 · SDK officiel

    BSD-3-Clause · 1 448 étoiles · C++ · Actif, dernière mise à jour le 09/11/2026

    Unitree robot sdk version 2. https://support.unitree.com/home/zh/developer

  • unitreerobotics/unitree_sdk2_python · SDK officiel

    BSD-3-Clause · 845 étoiles · Python · Actif, dernière mise à jour le 21/09/2026

    Python interface for unitree sdk2

  • unitreerobotics/unitree_ros2 · Paquets ROS 2

    BSD-3-Clause · 891 étoiles · C++ · Peu actif, dernière mise à jour le 02/07/2026

  • unitreerobotics/unitree_ros · Modèle de simulation

    BSD-3-Clause · 1 640 étoiles · C++ · Actif, dernière mise à jour le 13/11/2026

  • unitreerobotics/unitree_rl_lab · Modèle de simulation

    Apache-2.0 · 1 448 étoiles · Python · Peu actif, dernière mise à jour le 25/05/2026

    This is a repository for reinforcement learning implementation for Unitree robots, based on IsaacLab.

Voir les 3 autres dépôts
  • unitreerobotics/unitree_mujoco · Modèle de simulation

    BSD-3-Clause · 1 295 étoiles · C++ · Actif, dernière mise à jour le 07/09/2026

  • unitreerobotics/unitree_lerobot · Autre dépôt officiel

    Licence non reconnue · 791 étoiles · Python · Peu actif, dernière mise à jour le 25/05/2026

    The unitree_il_lerobot open-source project is a modification of the LeRobot open-source training framework, enabling the training and testing of data collected using the dual-arm dexterous hands of Unitree's G1 robot.

  • unitreerobotics/kinect_teleoperate · Autre dépôt officiel

    BSD-3-Clause · 127 étoiles · C · En sommeil, dernière mise à jour le 13/08/2024

    This repository implements teleoperation of the Unitree humanoid robot H1 / G1 using Azure Kinect DK camera.

Chiffres relevés sur GitHub le 13/11/2026.

Projets de la communauté

  • abizovnuralem/go2_omniverse · Projet indépendant du fabricant

    BSD-2-Clause · 1 093 étoiles · Python · Peu actif, dernière mise à jour le 01/07/2026

    Unitree Go2, Unitree G1 support for Nvidia Isaac Lab (Isaac Gym / Isaac Sim)

  • deepglint/FAST_LIO_LOCALIZATION_HUMANOID · Projet indépendant du fabricant

    Licence non reconnue · 940 étoiles · C++ · Peu actif, dernière mise à jour le 06/01/2026

    Localization by LiDAR for Humanoid(like Unitree G1)

  • linden713/humanoid_amp · Projet indépendant du fabricant

    BSD-3-Clause · 470 étoiles · Python · En sommeil, dernière mise à jour le 18/10/2025

    Isaac Lab Humanoid AMP for Unitree G1

  • NPCLEI/KungFuAthleteBot · Projet indépendant du fabricant

    MIT · 299 étoiles · Python · Actif, dernière mise à jour le 16/09/2026

    A highly dynamic martial arts motion dataset (848 samples, Ground/Jump subsets) for humanoid robots, with GMR retargeting, height adjustment, and RL training pipeline (PPO & FastSAC) for Unitree G1, featuring fall recovery and sim-to-real deployment.

  • hucebot/g1pilot · Projet indépendant du fabricant

    BSD-3-Clause · 294 étoiles · Python · Peu actif, dernière mise à jour le 12/06/2026

    ROS2 Package to work with the robot G1 from unitree

Voir les 14 autres dépôts
  • mujocolab/g1_spinkick_example · Projet indépendant du fabricant

    Apache-2.0 · 255 étoiles · Python · Peu actif, dernière mise à jour le 21/02/2026

    Train a Unitree G1 humanoid to perform a double spin kick using mjlab

  • fuyichen0725/blinkmimic · Projet indépendant du fabricant

    MIT · 229 étoiles · Python · Actif, dernière mise à jour le 03/11/2026

    Whole-body motion tracking for the Unitree G1 in about 3 minutes on one GPU.

  • Sentdex/unitree_g1_vibes · Projet indépendant du fabricant

    MIT · 208 étoiles · Python · En sommeil, dernière mise à jour le 22/07/2025

  • Huy-Quang-Dao/instantTrack · Projet indépendant du fabricant

    MIT · 200 étoiles · Python · Actif, dernière mise à jour le 07/11/2026

    Whole-body motion tracking for the Unitree G1 in under 3 minutes on average on one GPU: return 0.82 with 0/40 clips failed, held from 2.74 min (mean of 15 seeds, range 2.21-3.61, fine checkpoints), 11.87 it/s (world model + Muon + overlapped CUDA streams, mjlab)

  • jiachengliu3/OpenWBC · Projet indépendant du fabricant

    Licence non reconnue · 174 étoiles · C++ · Peu actif, dernière mise à jour le 17/02/2026

    VR-based Robot Teleoperation and Data Collection System for Humanoid Whole-Body VLA (Unitree G1)

  • yueruyin/robot-unitree-g1 · Projet indépendant du fabricant

    Apache-2.0 · 133 étoiles · Python · Peu actif, dernière mise à jour le 02/12/2025

    基于mujoco仿真环境对unitree g1机器操作的研究和学习

  • nico-bohlinger/xmimic · Projet indépendant du fabricant

    MIT · 131 étoiles · Python · Actif, dernière mise à jour le 09/11/2026

    Whole-body motion tracking for the Unitree G1 in under a minute. BlinkMimic's world-model trainer rebuilt in JAX, 3.7x faster on four H100s.

  • yhx1203/parkour_mjlab · Projet indépendant du fabricant

    Apache-2.0 · 115 étoiles · Python · Actif, dernière mise à jour le 21/10/2026

    Reinforcement learning codebase built on MJLab for Unitree G1 and Go2 Parkour.

  • liuyisen-bin/transformer-sru-lys · Projet indépendant du fabricant

    Licence non reconnue · 109 étoiles · Python · Actif, dernière mise à jour le 14/10/2026

    Transformer-SRU LiDAR navigation for Unitree G1: Isaac Lab training, MuJoCo validation, and ROS 2 deployment.

  • mrzuang/GRIT_teleop_deploy · Projet indépendant du fabricant

    Licence non reconnue · 103 étoiles · Python · Actif, dernière mise à jour le 21/10/2026

    This repository provides Unitree G1 deployment code for GRIT v0.0.1, a whole-body motion-tracking control algorithm for humanoid robots.

  • HansZ8/unitree_cpp · Projet indépendant du fabricant

    Licence non reconnue · 95 étoiles · C++ · Peu actif, dernière mise à jour le 22/05/2026

    Free your Unitree G1 from cable connection

  • Adyansh04/grove-g1 · Projet indépendant du fabricant

    Licence non reconnue · 86 étoiles · C++ · Actif, dernière mise à jour le 24/10/2026

    ROS 2 Jazzy autonomy stack for the Unitree G1 humanoid, developed in simulation first on unitree_mujoco: a learned walking policy in ros2_control, Nav2 navigation, MoveIt 2 manipulation and BehaviorTree.CPP missions, with the canopy world model and the NervROS agent you talk to.

  • yifeichen2024/G1_deploy · Projet indépendant du fabricant

    Licence non reconnue · 79 étoiles · Python · En sommeil, dernière mise à jour le 24/07/2025

    Deploy the policy on the unitree G1 robot

  • shanpenghui/RoboMimicDeploy_G1 · Projet indépendant du fabricant

    Licence non reconnue · 68 étoiles · Python · En sommeil, dernière mise à jour le 21/08/2025

    RoboMimicDeploy_G1 is a policy deployment and control framework for the Unitree G1 robot, supporting both Mujoco simulation and real-time control on the physical robot.

Chiffres relevés sur GitHub le 13/11/2026.

Le robot en vidéo

Unitree G1 Kungfu Kid V6.0Vidéo de présentation du robot Unitree G1 (Unitree Robotics, 13 octobre 2025) · Voir sur YouTube

Cette vidéo n’a pas de sous-titres.

Le mouvement crée l'intelligence : le robot humanoïde G1 d'Unitree réussit le premier saut de reins au monde !😘Vidéo de présentation du robot Unitree G1 (Unitree Robotics, 21 mars 2025) · Voir sur YouTube

Tests indépendants

Ce que d’autres ont mesuré en ayant le robot entre les mains. Une mesure garde ses conditions et ne remplace pas la valeur annoncée : deux mesures prises dans des conditions différentes ne se comparent pas.

Unitree G1, mesures de tests indépendants
MesureValeur mesuréeTesté par
Autonomie2 h 49Annoncé par le fabricant : 2 h (page lue le 28 septembre 2026). Mesuré : 2 h 49 (publié le 27 mai 2026).Conditions : Autonomie maximale avec une seule charge de batterie en station debout immobile ; testé sur Unitree G1 EDU-4 avec mains Dex3-1, firmware 1.04Test indépendant · Fraunhofer IPATest indépendant. Fraunhofer IPA (banc d’essai des humanoïdes), publié le 27 mai 2026. Texte d’origine : « the maximum operating times on a single battery charge were 2 hours and 49 minutes while standing still »
Autonomie1 h 49Annoncé par le fabricant : 2 h (page lue le 28 septembre 2026). Mesuré : 1 h 49 (publié le 27 mai 2026).Conditions : Autonomie maximale avec une seule charge de batterie dans un scénario typique alternant station debout et marche ; testé sur Unitree G1 EDU-4 avec mains Dex3-1, firmware 1.04Test indépendant · Fraunhofer IPATest indépendant. Fraunhofer IPA (banc d’essai des humanoïdes), publié le 27 mai 2026. Texte d’origine : « 1 hour and 49 minutes in a typical scenario involving both standing and walking »

Estimer le coût sur plusieurs années

Ouvrir le simulateur

Le calcul se fait dans votre navigateur, rien n’est envoyé. Les seuls chiffres déjà remplis viennent de la fiche du robot, avec leur source. Tout le reste dépend de votre usage : vos devis, votre facture d’électricité, vos jours de travail. Une case vide compte pour zéro.

Usage
Achat et abonnement

source

Ce prix est en USD et n’est pas converti : saisissez les autres montants dans la même monnaie.

Électricité

Il figure sur votre facture d’électricité.

Mise en service et exploitation

La maintenance n’est comptée qu’une fois la garantie terminée.

Ce que le robot rapporte

Par exemple les heures de travail économisées. Facultatif : sert au seuil de rentabilité.

Résultat

Coût total sur 5 ans : 13 500 $US

Tous les montants sont en USD.

Coût année par année
AnnéeAchat et mise en serviceFonctionnementTotal de l’annéeCumul
Année 113 500 $US0 $US13 500 $US13 500 $US
Année 20 $US0 $US0 $US13 500 $US
Année 30 $US0 $US0 $US13 500 $US
Année 40 $US0 $US0 $US13 500 $US
Année 50 $US0 $US0 $US13 500 $US

Méthode : le prix d’achat, l’intégration et la formation sont payés la première année ; les autres postes chaque année ; l’électricité vaut la consommation multipliée par les heures, les jours et le prix du kWh. Aucun montant n’est converti d’une monnaie à l’autre, aucun chiffre n’est ajouté par Vuntum.

Ouvrir en pleine page

Journal de preuves

Les événements datés que Vuntum a retrouvés pour ce robot, du plus récent au plus ancien, chacun avec sa source. Une ligne n’apparaît que si la date et la page d’origine sont connues.

13 preuves : 13 de sources indépendantes, 0 du constructeur, 0 d’autres sources.

  1. , Relevé par une source indépendante : 1 valeur de la fiche

    Source indépendante. Source : 로봇신문 Robot Newspaper

  2. , Relevé par une source indépendante : 1 valeur de la fiche

    Source indépendante. Source : 钛媒体 TMTPost

  3. , Relevé par une source indépendante : 4 valeurs de la fiche

    Source indépendante. Source : IT之家 ITHome

  4. , Relevé par une source indépendante : 1 valeur de la fiche

    Source indépendante. Source : ロボスタ Robotstart

  5. , Relevé par une source indépendante : 1 valeur de la fiche

    Source indépendante. Source : Humanoid.guide

  6. , Relevé par une source indépendante : 2 valeurs de la fiche

    Source indépendante. Source : ロボスタ Robotstart

  7. , Relevé par une source indépendante : 1 valeur de la fiche

    Source indépendante. Source : 量子位 QbitAI (tag 具身智能)

  8. , Relevé par une source indépendante : 3 valeurs de la fiche

    Source indépendante. Source : heise online (Roboter)

  9. , Relevé par une source indépendante : 18 valeurs de la fiche

    Source indépendante. Source : Numerama (Robots)

  10. , Relevé par une source indépendante : 1 valeur de la fiche

    Source indépendante. Source : TechRadar (Robotics)

  11. , Relevé par une source indépendante : 2 valeurs de la fiche

    Source indépendante. Source : Fraunhofer IPA (banc d’essai des humanoïdes)

  12. , Annonce du robot

    Source indépendante. Source : 快科技 MyDrivers

  13. , Annonce du robot

    Source indépendante. Source : IT之家 ITHome

Actualités sur ce robot

Toutes les actualités

Robots comparables

Voir tous les robots de cette catégorie
4NE1 Mini

4NE1 Mini

NEURA Robotics · Humanoïde

Éducation et programmation · Recherche et développement

Prix non communiqué

AnnoncéAnnonce papierTéléopérable
AGIBOT X2

AGIBOT X2

AGIBOT · Humanoïde

Éducation et programmation · Recherche et développement

Prix non communiqué

AnnoncéAnnonce papier
AI Sapiens K1

AI Sapiens K1

ROBOTIS · Humanoïde

Éducation et programmation · Recherche et développement

Prix non communiqué

AnnoncéAnnonce papier
ARTEMIS

ARTEMIS

Robotics and Mechanisms Laboratory (RoMeLa) · Humanoïde

Éducation et programmation · Recherche et développement

Prix non communiqué

AnnoncéAnnonce papierFiche légère

Identifiants produit

Codes relevés sur une page qui nomme ce robot, dans sa version exacte.

ASIN amazon.com
B07TZP8WWZ
ASIN amazon.co.uk
B07TZP8WWZ

Pièces et accessoires

Chaque pièce est listée parce qu’une page officielle de la marque la dit compatible avec ce robot.

Citer cette fiche

Citation simple

« Unitree G1 », Vuntum, mis à jour le 11 novembre 2026, https://vuntum.com/fr/robots/unitree-g1

Format APA

Vuntum. (2026, 11 novembre). Unitree G1. https://vuntum.com/fr/robots/unitree-g1

Intégrer ce badge

Fiche Vuntum : Unitree G1

Pour afficher sur votre site le nombre de valeurs sourcées de cette fiche, avec un lien vers elle.

Code HTML

<a href="https://vuntum.com/fr/robots/unitree-g1"><img src="https://vuntum.com/badge/unitree-g1.svg" alt="Fiche Vuntum : Unitree G1" height="20"></a>

Adresse Shields.io (README, styles variés)

https://img.shields.io/endpoint?url=https%3A%2F%2Fvuntum.com%2Fapi%2Fv1%2Frobots%2Funitree-g1%2Fbadge