InsoliteBrève
Plus de 300 pièces et six moteurs pour une seule tâche : faire rebondir une balle sur une raquette
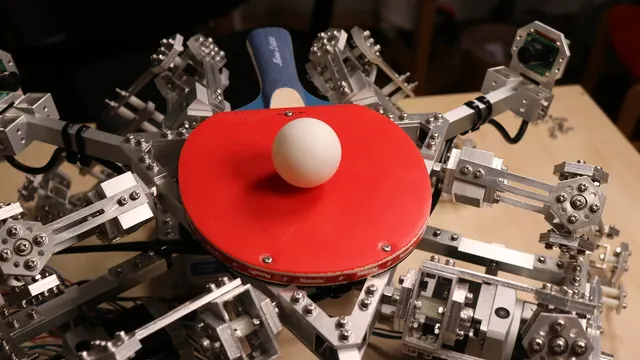
Le site Hackaday présente le hexa-bouncer de T-Kuhn, une plateforme robotisée en grande partie en aluminium, construite pour une seule tâche : faire rebondir une balle.
Pour Hackaday, c'est un robot très impressionnant consacré à une tâche des plus banales. Le site y voit probablement la machine la plus inutilement sophistiquée qu'il ait vue cette semaine.
Six moteurs pas à pas, chacun équipé d'un réducteur planétaire, actionnent chacun un bras. Des liaisons ingénieuses permettent de piloter une raquette de ping-pong dans toutes les directions, en rotation comme en translation.
Une carte Teensy 4.0 coordonne les moteurs, mais les ordres viennent d'un ordinateur. Un logiciel conçu avec Unity, publié sur GitHub, y calcule les mouvements des bras à partir de deux caméras qui suivent la balle en 3D.
La machine est en grande partie faite d'aluminium usiné sur la fraiseuse à commande numérique de T-Kuhn. Chaque bras demande 27 pièces d'aluminium, sans compter celles de la base. Au total, l'ensemble dépasse les 300 pièces.
D'après Hackaday, T-Kuhn avait mis au point cette méthode de suivi de la balle par vision artificielle sur un autre de ses robots, baptisé octo-bounce.
Source
- Hackaday (Robots) · hackaday.com