Aller au contenu principal

Cotées

, accueil
FREN

Robots / Quadrupède / HyQ

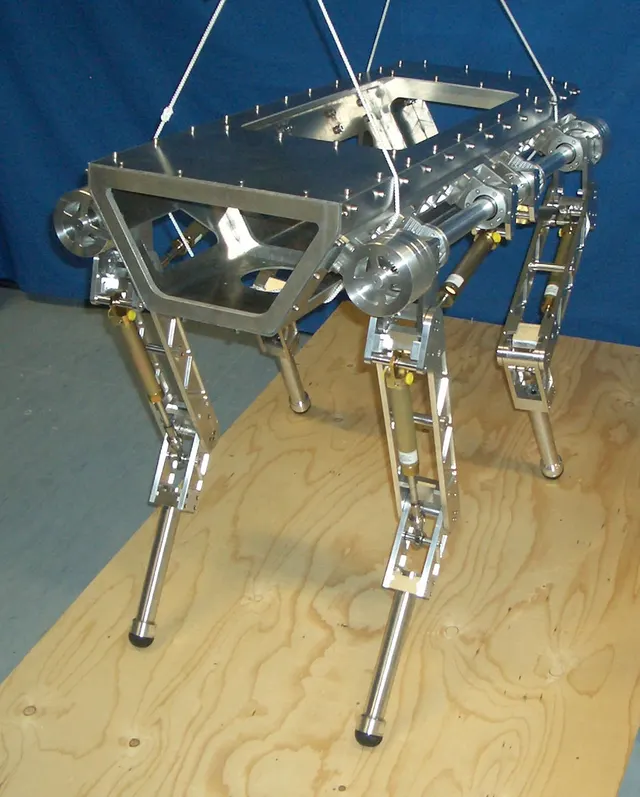
HyQ, visuel officiel d’Istituto Italiano di Tecnologia
© Istituto Italiano di Tecnologia · visuel officiel · page d’origine

Quadrupède · Recherche et développement

HyQ

Où en est le robot : Annonce papier · Preuve : uniquement des déclarations. Vuntum n’a pas encore enregistré de preuve de démonstration ou de vente. Voir la règle

Utile pour : Éducation et programmation · Recherche et développement

Lieu d’usage : École et laboratoire · Pour : Recherche et enseignement · Fabricant basé en Italie

par Istituto Italiano di Tecnologia · 2 versions : onboard hydraulic power supply et external hydraulic power supply

L’essentiel

HyQ est un Robot qui marche sur quatre pattes, chacune animée par plusieurs moteurs.Lire l’entrée du lexique de recherche et d’enseignement, fabriqué par l’Istituto Italiano di Tecnologia. Il mesure 98 cm de haut, jambes complètement tendues, et atteint jusqu’à 7,2 km/h. Il pèse 80 kg avec alimentation hydraulique externe, et 100 kg avec alimentation embarquée.

Hauteur
98 cm
Annoncé par le fabricantAnnoncé par le fabricant. Istituto Italiano di Tecnologia (pages produit officielles), consulté le 28 septembre 2026. jambes complètement tendues. Texte d’origine : « Dimensions (fully stretched legs): 1.0m x 0.5m x 0.98m (Length x Width x Height) »

Jambes complètement tendues.

Poids
100 kg (external hydraulic power supply : 80 kg)
Annoncé par le fabricantAnnoncé par le fabricant. Istituto Italiano di Tecnologia (pages produit officielles), consulté le 28 septembre 2026. onboard hydraulic power supply. Texte d’origine : « Weight: 80kg (external hydraulic power supply), 100kg (onboard hydraulic power supply) »

Version onboard hydraulic power supply.

Vitesse maximale
7,2 km/h
Annoncé par le fabricantAnnoncé par le fabricant. Istituto Italiano di Tecnologia (pages produit officielles), consulté le 28 septembre 2026. jusqu’à ; marche, trot et course. Texte d’origine : « Walk, trot and run up to 2m/s »

Jusqu'à ; marche, trot et course.

Degrés de liberté
12
Annoncé par le fabricantAnnoncé par le fabricant. Istituto Italiano di Tecnologia (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « Number of active DOF: 12 hydraulic actuators »

Non communiqué : prix, autonomie, disponibilité en France
Caractéristiques

10 caractéristiques vérifiées · mise à jour le · Rédigé avec l’IA · vérifié contre les sources

HyQ, caractéristiques et niveaux de preuve
Caractéristiqueonboard hydraulic power supplyexternal hydraulic power supplyNiveau de preuve
Hauteur98 cmTexte d’origine : « 0.98m »Annoncé par le fabricantAnnoncé par le fabricant. Istituto Italiano di Tecnologia (pages produit officielles), consulté le 28 septembre 2026. jambes complètement tendues. Texte d’origine : « Dimensions (fully stretched legs): 1.0m x 0.5m x 0.98m (Length x Width x Height) »
Largeur50 cmTexte d’origine : « 0.5m »Annoncé par le fabricantAnnoncé par le fabricant. Istituto Italiano di Tecnologia (pages produit officielles), consulté le 28 septembre 2026. jambes complètement tendues. Texte d’origine : « Dimensions (fully stretched legs): 1.0m x 0.5m x 0.98m (Length x Width x Height) »
Profondeur1 mTexte d’origine : « 1.0m »Annoncé par le fabricantAnnoncé par le fabricant. Istituto Italiano di Tecnologia (pages produit officielles), consulté le 28 septembre 2026. jambes complètement tendues ; indiqué comme Longueur. Texte d’origine : « Dimensions (fully stretched legs): 1.0m x 0.5m x 0.98m (Length x Width x Height) »
Poidsonboard hydraulic power supply100 kgexternal hydraulic power supply80 kgAnnoncé par le fabricantAnnoncé par le fabricant. Istituto Italiano di Tecnologia (pages produit officielles), consulté le 28 septembre 2026. alimentation hydraulique externe. Texte d’origine : « Weight: 80kg (external hydraulic power supply) »
Vitesse maximale7,2 km/hAnnoncé par le fabricantAnnoncé par le fabricant. Istituto Italiano di Tecnologia (pages produit officielles), consulté le 28 septembre 2026. jusqu’à ; marche, trot et course. Texte d’origine : « Walk, trot and run up to 2m/s »
Type de locomotionQuadrupèdeTexte d’origine : « Hydraulically actuated Quadruped robot »Annoncé par le fabricantAnnoncé par le fabricant. Istituto Italiano di Tecnologia (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « HyQ is a fully torque-controlled Hydraulically actuated Quadruped robot »
Degrés de liberté12Annoncé par le fabricantAnnoncé par le fabricant. Istituto Italiano di Tecnologia (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « Number of active DOF: 12 hydraulic actuators »
CaméraOuiTexte d’origine : « stereo camera »Annoncé par le fabricantAnnoncé par le fabricant. Istituto Italiano di Tecnologia (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « Onboard sensors: High-resolution relative+absolute position and torque sensors on each joint, inertial measurement unit (IMU), hydraulic system pressure, stere… »
LiDAROuiTexte d’origine : « LIDAR »Annoncé par le fabricantAnnoncé par le fabricant. Istituto Italiano di Tecnologia (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « Onboard sensors: High-resolution relative+absolute position and torque sensors on each joint, inertial measurement unit (IMU), hydraulic system pressure, stere… »
Calculateur embarquéPC104 Pentium, real-time Linux (Xenomai) with multi-I/O boardsAnnoncé par le fabricantAnnoncé par le fabricant. Istituto Italiano di Tecnologia (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « Onboard computer: PC104 Pentium, real-time Linux (Xenomai) with multi-I/O boards »

Vous avez une source ? Signalez-la

Annoncé par le fabricantRapporté par un médiaTest indépendant observé ou mesuréNon : absence confirmée · Non communiqué : aucune source

Programmer ce robot

Vérifié le

Système et micrologiciel

Système d'exploitation
real-time Linux (Xenomai) Annoncé par le fabricantAnnoncé par le fabricant. Istituto Italiano di Tecnologia (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « Onboard computer: PC104 Pentium, real-time Linux (Xenomai) with multi-I/O boards »

Actualités sur ce robot

Pas encore d’actualité sur HyQ. Suivez la fiche pour être prévenu du prochain article.Suivre ce robot

Robots comparables

Voir tous les robots de cette catégorie
D1 Pro

D1 Pro

AGIBOT · Quadrupède

Éducation et programmation · Recherche et développement

Prix non communiqué

AnnoncéAnnonce papierTéléopérable
D1 Pro/Edu

D1 Pro/Edu

AGIBOT · Quadrupède

Éducation et programmation · Recherche et développement

Prix non communiqué

AnnoncéAnnonce papierSDK public
Lite3

Lite3

DEEP Robotics · Quadrupède

Éducation et programmation · Recherche et développement

Prix non communiqué

AnnoncéAnnonce papier
Illustration du mannequin Signal, pas une photo du robotIllustration, pas une photo du robot

SpotMini

Boston Dynamics · Quadrupède

Éducation et programmation · Recherche et développement

Prix non communiqué

AnnoncéAnnonce papier
Citer cette fiche

Citation simple

« HyQ », Vuntum, mis à jour le 5 octobre 2026, https://vuntum.com/fr/robots/iit-hyq

Format APA

Vuntum. (2026, 5 octobre). HyQ. https://vuntum.com/fr/robots/iit-hyq

Intégrer ce badge

Fiche Vuntum : HyQ

Pour afficher sur votre site le nombre de valeurs sourcées de cette fiche, avec un lien vers elle.

Code HTML

<a href="https://vuntum.com/fr/robots/iit-hyq"><img src="https://vuntum.com/badge/iit-hyq.svg" alt="Fiche Vuntum : HyQ" height="20"></a>

Adresse Shields.io (README, styles variés)

https://img.shields.io/endpoint?url=https%3A%2F%2Fvuntum.com%2Fapi%2Fv1%2Frobots%2Fiit-hyq%2Fbadge