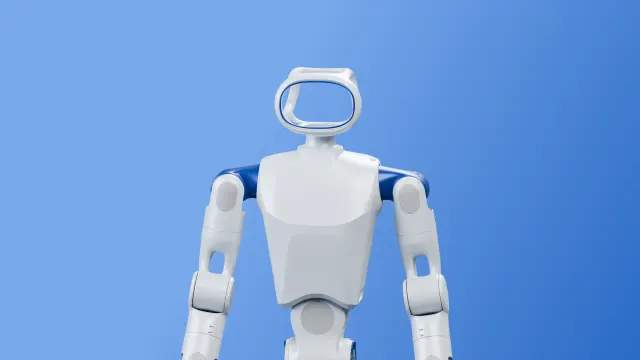
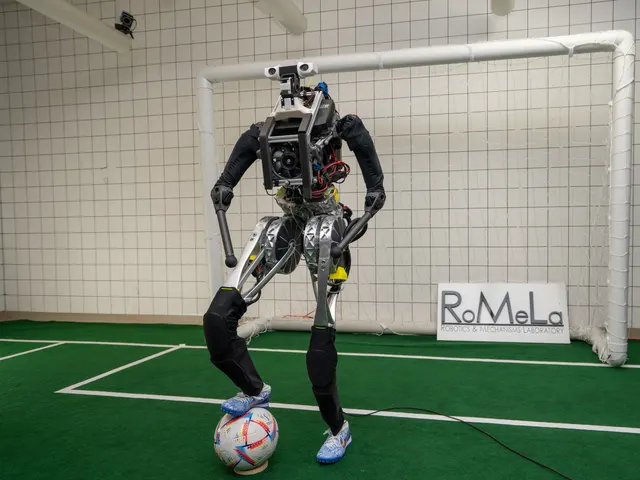
| Hauteur | RP11,35 m (valeur contestée : 1,3 m selon Humanoid.guide)Texte d’origine : « 1.35 m » | Pro1,35 m (valeur contestée : 1,3 m selon Humanoid.guide)Texte d’origine : « 1.35 m » | RP1开源版1,35 m (valeur contestée : 1,3 m selon Humanoid.guide)Texte d’origine : « 1.35 m » | standard1,3 m | RP1 开源版PRO1,35 m (valeur contestée : 1,3 m selon Humanoid.guide)Texte d’origine : « 1.35 m » | Rapporté · Humanoid.guideRapporté. Humanoid.guide, publié le 2 novembre 2026. standard, environ. Texte d’origine : « the standard RP1 stands approximately 1.3 meters tall and has 24 actuated degrees of freedom »Rapporté · PR NewswireRapporté. PR Newswire (électronique grand public), publié le 15 octobre 2026. standard, Environ.. Texte d’origine : « The standard RP1 stands approximately 1.3 meters tall and features 24 actuated degrees of freedom (DoF), supporting research into gait, balance control and sim… »Annoncé par le fabricantAnnoncé par le fabricant. RoboParty (pages produit officielles), consulté le 21 octobre 2026. Texte d’origine : « 身高1.35 m主动自由度 » |
|---|
| Largeur | 45 cmTexte d’origine : « 450 mm » | Annoncé par le fabricantAnnoncé par le fabricant. RoboParty (pages produit officielles), consulté le 6 novembre 2026. Texte d’origine : « 1350 × 450 × 200 mm身高 × 体宽 × 身厚 » |
|---|
| Profondeur | 20 cmTexte d’origine : « 200 mm » | Annoncé par le fabricantAnnoncé par le fabricant. RoboParty (pages produit officielles), consulté le 6 novembre 2026. Texte d’origine : « 1350 × 450 × 200 mm身高 × 体宽 × 身厚 » |
|---|
| Poids | RP1≈ 39 kgTexte d’origine : « 约 39 kg » | ProNon communiqué | RP1开源版≈ 39 kgTexte d’origine : « 约 39 kg » | standardNon communiqué | RP1 开源版PRO≈ 41 kgTexte d’origine : « 约 41 kg » | Annoncé par le fabricantAnnoncé par le fabricant. RoboParty (pages produit officielles), consulté le 21 octobre 2026. RP1, 含末端执行器和电池. Texte d’origine : « 体重约 39 kg含末端执行器和电池 » |
|---|
| Autonomie | 3 hTexte d’origine : « 3 小时 » | Annoncé par le fabricantAnnoncé par le fabricant. RoboParty (pages produit officielles), consulté le 21 octobre 2026. 随负载、地形、电池状态及软件配置而异. Texte d’origine : « 10Ah 大容量电池带来 3 小时续航 » |
|---|
| Temps de charge | 1 h 30Texte d’origine : « 1.5 h » | Annoncé par le fabricantAnnoncé par le fabricant. RoboParty (pages produit officielles), consulté le 21 octobre 2026. Texte d’origine : « 充电时间1.5 h1.5 h » |
|---|
| Batterie remplaçable à chaud | OuiTexte d’origine : « 支持热插拔,无需关机 » | Annoncé par le fabricantAnnoncé par le fabricant. RoboParty (pages produit officielles), consulté le 21 octobre 2026. Texte d’origine : « 电池更换支持热插拔,无需关机 » |
|---|
| Vitesse maximale | 14,4 km/hTexte d’origine : « ≤4 m/s » | Annoncé par le fabricantAnnoncé par le fabricant. RoboParty (pages produit officielles), consulté le 21 octobre 2026. 跑步状态下,最高速度 ≤4 m/s. Texte d’origine : « 跑步状态下速度 ≤4 m/s » |
|---|
| Type de locomotion | Bipède | Rapporté · Humanoid.guideRapporté. Humanoid.guide, publié le 8 novembre 2026. Texte d’origine : « RP1 is a bipedal humanoid from Shanghai RoboParty Technology Co., Ltd. »Rapporté · PR NewswireRapporté. PR Newswire (électronique grand public), publié le 15 octobre 2026. Texte d’origine : « RP1's modular structure and open control interfaces allow research teams to adapt the platform to their experimental needs. Teams can begin with bipedal locomo… »Rapporté · 로봇신문 Robot NewspaperRapporté. 로봇신문 Robot Newspaper, publié le 5 octobre 2026. Texte d’origine : « RP1은 연구자, 교육자, 로봇 개발자, 체화 AI(Embodied AI) 연구팀 등을 겨냥한 2족 보행 휴머노이드로, 로보파티가 올해 1월 공개한 완전 오픈소스 휴머노이드 프로젝트 ‘RPO(ROBOTO ORIGIN)’를 기반으로 개발됐다. » |
|---|
| Degrés de liberté | RP1Non communiqué | Pro30 | RP1开源版24 | standard24 | RP1 开源版PRO30 | Rapporté · Humanoid.guideRapporté. Humanoid.guide, publié le 2 novembre 2026. Pro, Hors mains dextres. Texte d’origine : « The Pro version has 30 actuated degrees of freedom, including a neck with two degrees of freedom and two arms with seven each. »Rapporté · PR NewswireRapporté. PR Newswire (électronique grand public), publié le 16 octobre 2026. Pro, degrés de liberté actifs, hors dextérité manuelle. Texte d’origine : « Le RP1 Pro possède 30 degrés de liberté actifs »Annoncé par le fabricantAnnoncé par le fabricant. RoboParty (pages produit officielles), consulté le 28 octobre 2026. RP1开源版. Texte d’origine : « 主动自由度24/30续航时间3 h » |
|---|
| Degrés de liberté par bras | RP1Non communiqué | Pro7Texte d’origine : « two 7-DoF arms » | RP1开源版Non communiqué | standardNon communiqué | RP1 开源版PRONon communiqué | Rapporté · PR NewswireRapporté. PR Newswire (électronique grand public), publié le 15 octobre 2026. Pro, Degrés de liberté actionnés par bras ; mains dextres exclues.. Texte d’origine : « The standard RP1 stands approximately 1.3 meters tall and features 24 actuated degrees of freedom (DoF), supporting research into gait, balance control and sim… » |
|---|
| Charge utile | 3 kg | Annoncé par le fabricantAnnoncé par le fabricant. RoboParty (pages produit officielles), consulté le 21 octobre 2026. Texte d’origine : « 负载3 kg3 kg » |
|---|
| Téléopération possible | OuiTexte d’origine : « VR teleoperation » | Rapporté · Humanoid.guideRapporté. Humanoid.guide, publié le 2 novembre 2026. Texte d’origine : « The software offering includes VR teleoperation, data collection and playback, and motion retargeting. »Rapporté · PR NewswireRapporté. PR Newswire (électronique grand public), publié le 15 octobre 2026. Téléopération à l’aide de dispositifs VR ou de capture de mouvement.. Texte d’origine : « For Whole Body Intelligence development, RP1 provides a robot body capable of dynamic motion, whole-body control (WBC), and supporting tools for virtual realit… » |
|---|