Aller au contenu principal

Cotées

, accueil
FREN

Robots / Quadrupède / Unitree Go2

Unitree Go2
HotNews Romania - Adi Iacob, Ovidiu Popica / Wikimedia Commons · CC BY 3.0

Quadrupède · Recherche et développement

Unitree Go2

Où en est le robot : Annonce papier · Preuve : uniquement des déclarations. Vuntum n’a pas encore enregistré de preuve de démonstration ou de vente. Voir la règle

Utile pour : Éducation et programmation · Recherche et développement

Lieu d’usage : École et laboratoire · Pour : Recherche et enseignement · Fabricant basé en Chine

par Unitree Robotics · 4 versions : X, AIR, EDU et PRO

L’essentiel

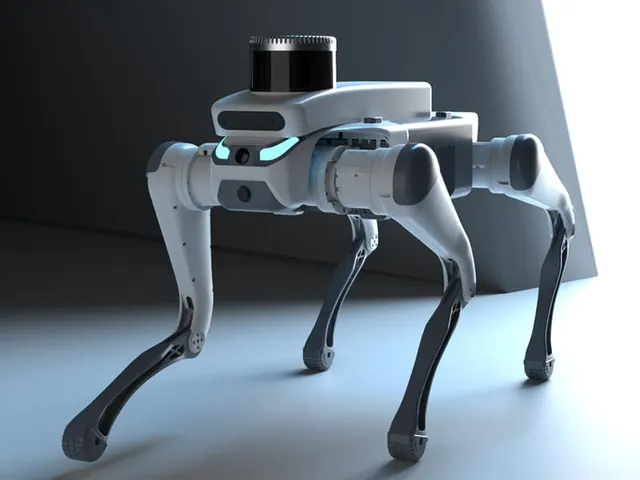
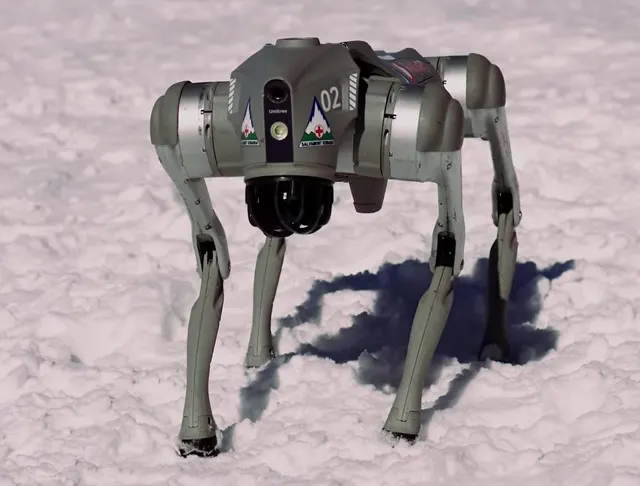
L’Unitree Go2 est un Robot qui marche sur quatre pattes, chacune animée par plusieurs moteurs.Lire l’entrée du lexique d’Unitree Robotics, destiné à la recherche et à l’enseignement. Il pèse environ 15 kg avec batterie et mesure 70 × 31 × 40 cm debout (marché chinois). Sur le marché chinois, la version AIR a un prix public conseillé de 9 997 CNY TTC.

Prix public conseillé
29 999 CNY (AIR : 9 997 CNY · PRO : 18 600 CNY)
Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 30 septembre 2026. X, prix TTC (含税). Texte d’origine : « 售价(含税)¥9997¥18600¥29999 »

Version X, marché Chine. prix TTC (含税).

Hauteur
40 cm
Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 30 septembre 2026. Texte d’origine : « Unitree Go2全新升级 荣耀而来傲视群雄AIRPROXEDU*多种配置可选,具体请联系宇树机械参数站立尺寸70cm x 31cm x 40cm70cm x 31cm x 40cm70cm x 31cm x 40cm70cm x 31cm x 40cm »

Marché Chine.

Poids
≈ 15 kg
Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 30 septembre 2026. avec batterie, approximatif. Texte d’origine : « Weight (with battery)About 15kg »

Avec batterie, approximatif.

Charge utile
≈ 8 kg (AIR : ≈ 7 kg · EDU : ≈ 8 kg · PRO : ≈ 8 kg)
Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 28 septembre 2026. X, charge utile nominale approximative ; MAX ~12 kg. Texte d’origine : « ≈8kg(MAX ~ 12kg) »

Version X. charge utile nominale approximative ; MAX ~12 kg.

Non communiqué : autonomie, disponibilité en France

Présentation

Unitree Go2 est un robot quadrupède conçu par Unitree Robotics, fabricant établi en Chine. Il est destiné à la recherche et à l’enseignement.

Selon le fabricant, le Go2 mesure 40 cm de hauteur sur le marché chinois et pèse environ 15 kg avec sa batterie. Il dispose d’un LiDAR et d’une caméra. Sa navigation autonome suit un trajet défini par l’utilisateur sur une carte en nuage de points LiDAR. La téléopération est possible ; sur le marché chinois, elle passe par l’application, avec un flux vidéo en direct, hors de vue directe.

La vitesse dépend de la version. Selon le fabricant, la plage de vitesse de la version AIR va de 0 à 2,5 m/s, celle de la version PRO de 0 à 3,5 m/s. La charge utile nominale, toujours selon le fabricant, est d’environ 7 kg pour la AIR, avec un maximum d’environ 10 kg. Elle est d’environ 8 kg pour la PRO, avec un maximum d’environ 10 kg, et d’environ 8 kg pour les versions EDU et X, avec un maximum d’environ 12 kg. Les versions PRO, X et EDU embarquent un processeur haute performance à 8 cœurs.

Côté logiciel, le fabricant publie un SDK officiel sur un dépôt GitHub public, avec des API C++ et Python. La compatibilité ROS 2 porte sur les distributions foxy et humble, cette dernière étant recommandée. Un modèle MJCF pour MuJoCo est fourni par le fabricant, ce qui permet la simulation dans MuJoCo. Le robot accepte aussi la programmation par blocs et dispose d’une application mobile officielle.

Selon le fabricant, les prix publics conseillés sur le marché chinois, taxes comprises, sont de 9 997 CNY pour la version AIR, 18 600 CNY pour la PRO et 29 999 CNY pour la X. Face au Unitree Go1, indiqué à 29 cm de hauteur et 12 kg, le Go2 est plus haut et plus lourd (voir le comparatif avec l’Unitree Go1).

Caractéristiques

13 caractéristiques vérifiées · mise à jour le · Rédigé avec l’IA · vérifié contre les sources

Unitree Go2, caractéristiques et niveaux de preuve
CaractéristiqueXAIREDUPRONiveau de preuve
Prix public conseilléX29 999 CNYTexte d’origine : « ¥29999 »AIR9 997 CNYTexte d’origine : « ¥9997 »EDUNon communiquéPRO18 600 CNYTexte d’origine : « ¥18600 »Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 30 septembre 2026. AIR, prix TTC (含税). Texte d’origine : « 售价(含税)¥9997¥18600¥29999 »
Hauteur40 cmAnnoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 30 septembre 2026. Texte d’origine : « Unitree Go2全新升级 荣耀而来傲视群雄AIRPROXEDU*多种配置可选,具体请联系宇树机械参数站立尺寸70cm x 31cm x 40cm70cm x 31cm x 40cm70cm x 31cm x 40cm70cm x 31cm x 40cm »
Dimensions70 × 31 × 40 cm (ordre non précisé par le fabricant)Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 30 septembre 2026. Dimensions debout. Texte d’origine : « Unitree Go2全新升级 荣耀而来傲视群雄AIRPROXEDU*多种配置可选,具体请联系宇树机械参数站立尺寸70cm x 31cm x 40cm »
Poids≈ 15 kgTexte d’origine : « About 15kg »Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 30 septembre 2026. avec batterie, approximatif. Texte d’origine : « Weight (with battery)About 15kg »
Vitesse maximaleXNon communiquéAIR≈ 9 km/hTexte d’origine : « 0 ~ 2.5m/s »EDUNon communiquéPRO≈ 12,6 km/hTexte d’origine : « 0 ~ 3.5m/s »Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 30 septembre 2026. AIR, borne supérieure de la plage de vitesse 0 ~ 2,5 m/s. Texte d’origine : « Speed0 ~ 2.5m/s »
Type de locomotionQuadrupèdeTexte d’origine : « Go2 quadruped »Rapporté · 钛媒体 TMTPostRapporté. 钛媒体 TMTPost, publié le 5 novembre 2026. Texte d’origine : « Go2四足机器人和R1人形机器人提供真实本体,旭日S100提供端侧算力与算控一体支持。 »Rapporté · 量子位 QbitAIRapporté. 量子位 QbitAI (tag 机器人), publié le 11 août 2026. Texte d’origine : « 宇树四足机器人Go2 »Annoncé par le fabricantAnnoncé par le fabricant. arXiv (cs.RO, robotique), publié le 9 octobre 2026. Texte d’origine : « the Go2 quadruped »
Charge utileX≈ 8 kgTexte d’origine : « ≈8kg »AIR≈ 7 kgTexte d’origine : « ≈7kg(MAX ~ 10kg) »EDU≈ 8 kgTexte d’origine : « ≈8kg »PRO≈ 8 kgTexte d’origine : « ≈8kg(MAX ~ 10kg) »Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 30 septembre 2026. approximatif ; maximum ~12 kg. Texte d’origine : « ≈8kg(MAX ~ 12kg) »
Navigation autonomeOuiTexte d’origine : « specify a path for Go2 to move autonomously »Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 30 septembre 2026. le long d’un trajet défini par l’utilisateur sur une carte en nuage de points LiDAR. Texte d’origine : « specify a path for Go2 to move autonomously »
CartographieCartographie par lidarAnnoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 30 septembre 2026. Texte d’origine : « With L2 LiDAR and a dedicated App, you can construct point cloud map within a certain area »
Téléopération possibleOuiTexte d’origine : « remote control »Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 30 septembre 2026. Texte d’origine : « Built-in 4G and eSIM enables more stable connection and remote control. »
CaméraOui, caméra grand angle HD, toutes versionsTexte d’origine : « HD Wide-angle Camera »Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 30 septembre 2026. Texte d’origine : « HD Wide-angle Camera●●●● »
LiDAROui, Unitree 4D LiDAR L2, 360°x96°, de série sur toutes les versionsTexte d’origine : « 4D LiDAR L2 »Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 30 septembre 2026. Texte d’origine : « Go2 features with Unitree's self-developed 4D LiDAR L2 with 360°x96°hemispherical ultra-wide recognition »
Calculateur embarquéX8核高性能CPUAIR8-core High-performance CPUEDU8核高性能CPUPRO8核高性能CPUAnnoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 30 septembre 2026. Texte d’origine : « Basic Computing Power○8-core High-performance CPU »

Vous avez une source ? Signalez-la

Annoncé par le fabricantRapporté par un médiaTest indépendant observé ou mesuréNon : absence confirmée · Non communiqué : aucune source

Programmer ce robot

Vérifié le

Programmable : oui (Python, C++, ROS 2).

Accessible dès le niveau débutant. Pour commencer : programmation par blocs. Pour aller plus loin : SDK Python ; SDK C++ ; ROS.

SDK et langages

SDK public
Oui Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), publié le 7 septembre 2026. dépôt GitHub public. Texte d’origine : « git clone https://github.com/unitreerobotics/unitree_sdk2.git »Oui Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), publié le 2 juillet 2026. SDK hébergé sur GitHub. Texte d’origine : « (**Supports Unitree Go2, B2, and H1**). See: https://github.com/unitreerobotics/unitree_sdk2 »
SDK officiel
Unitree SDK2 Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), publié le 2 juillet 2026. Texte d’origine : « Unitree SDK2 implements an easy-to-use robot communication mechanism based on Cyclonedds, which enable developers to achieve robot communication and control (*… »,unitree_sdk2 Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), publié le 7 septembre 2026. Texte d’origine : « - `cpp`: Based on C++, using `unitree_sdk2` interface »
API Python
Oui Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), publié le 7 septembre 2026. Texte d’origine : « - `python`: Based on Python, using `unitree_sdk2_python` interface »
API C++
Oui Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), publié le 7 septembre 2026. Texte d’origine : « - `cpp`: Based on C++, using `unitree_sdk2` interface »
Programmation par blocs
Oui Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 30 septembre 2026. Texte d’origine : « Graphical programme●●●● »

ROS 2

Compatibilité ROS
ROS 2 Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), publié le 2 juillet 2026. via le paquet unitree_ros2 du fabricant (basé sur DDS). Texte d’origine : « Therefore, the underlying layers of Unitree Go2, B2, and H1 robots can be compatible with ROS2. »ROS 2 Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), publié le 7 septembre 2026. Texte d’origine : « - `ros2`: Based on ROS2, using `unitree_ros2` interface »
Versions de ROS 2 prises en charge
foxy, humble Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), publié le 2 juillet 2026. distributions testées indiquées par le fabricant ; humble recommandée. Texte d’origine : « |Ubuntu 20.04|foxy| |Ubuntu 22.04|humble (recommend)| »

Simulation

Modèle 3D officiel pour la simulation
Oui Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), publié le 7 septembre 2026. modèle MJCF pour MuJoCo dans le dépôt unitree_mujoco. Texte d’origine : « # For example, for go2, it refers to the scene.xml file in the /unitree_robots/go2/ folder »
Simulation dans MuJoCo
Oui Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), publié le 7 septembre 2026. Texte d’origine : « You should see the mujoco simulator with the Go2 robot loaded. »

Application et commande vocale

Application mobile officielle
Oui Annoncé par le fabricantAnnoncé par le fabricant. Unitree Robotics (pages produit officielles), consulté le 30 septembre 2026. Texte d’origine : « A new App realizes HD image transmission and real-time remote monitor. »

Code officiel

  • unitreerobotics/unitree_sdk2 · SDK officiel

    BSD-3-Clause · 1 448 étoiles · C++ · Actif, dernière mise à jour le 09/11/2026

    Unitree robot sdk version 2. https://support.unitree.com/home/zh/developer

  • unitreerobotics/unitree_sdk2_python · SDK officiel

    BSD-3-Clause · 845 étoiles · Python · Actif, dernière mise à jour le 21/09/2026

    Python interface for unitree sdk2

  • unitreerobotics/unitree_ros2 · Paquets ROS 2

    BSD-3-Clause · 891 étoiles · C++ · Peu actif, dernière mise à jour le 02/07/2026

  • unitreerobotics/unitree_ros · Modèle de simulation

    BSD-3-Clause · 1 640 étoiles · C++ · Actif, dernière mise à jour le 13/11/2026

  • unitreerobotics/unitree_rl_lab · Modèle de simulation

    Apache-2.0 · 1 448 étoiles · Python · Peu actif, dernière mise à jour le 25/05/2026

    This is a repository for reinforcement learning implementation for Unitree robots, based on IsaacLab.

Voir l’autre dépôt

Chiffres relevés sur GitHub le 13/11/2026.

Projets de la communauté

  • abizovnuralem/go2_omniverse · Projet indépendant du fabricant

    BSD-2-Clause · 1 093 étoiles · Python · Peu actif, dernière mise à jour le 01/07/2026

    Unitree Go2, Unitree G1 support for Nvidia Isaac Lab (Isaac Gym / Isaac Sim)

  • abizovnuralem/go2_ros2_sdk · Projet indépendant du fabricant

    BSD-2-Clause · 1 078 étoiles · Python · Peu actif, dernière mise à jour le 13/07/2026

    Unofficial ROS2 SDK support for Unitree GO2 AIR/PRO/EDU

  • Teddy-Liao/walk-these-ways-go2 · Projet indépendant du fabricant

    MIT · 634 étoiles · C++ · Peu actif, dernière mise à jour le 14/07/2026

    Deploy walk-these-ways project on Unitree Go2

  • Zhefan-Xu/isaac-go2-ros2 · Projet indépendant du fabricant

    Licence non reconnue · 612 étoiles · Python · En sommeil, dernière mise à jour le 23/09/2025

    Unitree Go2 simulation platform for testing navigation, decision-making and autonomous tasks. (NVIDIA Isaac/ROS2)

  • jizhang-cmu/autonomy_stack_go2 · Projet indépendant du fabricant

    Licence non reconnue · 569 étoiles · C++ · Peu actif, dernière mise à jour le 18/02/2026

    Full Autonomy Stack for Unitree Go2

Voir les 12 autres dépôts
  • legion1581/unitree_webrtc_connect · Projet indépendant du fabricant

    MIT · 423 étoiles · Python · Peu actif, dernière mise à jour le 17/08/2026

    Unitree Go2 / G1 / R1 WebRTC driver

  • yusongmin1/My_unitree_go2_gym · Projet indépendant du fabricant

    Licence non reconnue · 313 étoiles · Python · Actif, dernière mise à jour le 07/11/2026

  • anujjain-dev/unitree-go2-ros2 · Projet indépendant du fabricant

    Licence non reconnue · 295 étoiles · C++ · En sommeil, dernière mise à jour le 06/12/2024

    Developing robot description model for Unitree Go2 robot configured with Champ Legged Robots Research Repository

  • h-naderi/unitree-go2-slam-nav2 · Projet indépendant du fabricant

    Licence non reconnue · 198 étoiles · Python · En sommeil, dernière mise à jour le 06/03/2025

    Integration of SLAM and autonomous navigation on the Unitree-Go2 robot.

  • V4C38/spectacles-dimensional-os · Projet indépendant du fabricant

    MIT · 196 étoiles · TypeScript · Actif, dernière mise à jour le 12/11/2026

    Snap Spectacles AR integration with Dimensional OS - contoller for Unitree GO2 and G1 robots.

  • tfoldi/go2-webrtc · Projet indépendant du fabricant

    BSD-2-Clause · 196 étoiles · Python · Peu actif, dernière mise à jour le 19/01/2026

    WebRTC API for Unitree GO2 Robots

  • andy-zhuo-02/go2_ros2_toolbox · Projet indépendant du fabricant

    MIT · 185 étoiles · C++ · Peu actif, dernière mise à jour le 25/11/2025

    A toolbox for Unitree Go2 in SLAM and navigation (maybe more later)

  • khaledgabr77/unitree_go2_ros2 · Projet indépendant du fabricant

    Licence non reconnue · 180 étoiles · C++ · Actif, dernière mise à jour le 02/11/2026

    The package provides a complete ROS 2 Jazzy integration for the Unitree Go2 quadrupedal robot using the CHAMP controller framework.

  • elijah-waichong-chan/go2-convex-mpc · Projet indépendant du fabricant

    MIT · 136 étoiles · Python · Peu actif, dernière mise à jour le 17/04/2026

    A convex MPC locomotion controller implemented in MuJoCo with Unitree Go2 quadruped

  • Sayantani-Bhattacharya/unitree_go2_nav · Projet indépendant du fabricant

    Licence non reconnue · 115 étoiles · Python · En sommeil, dernière mise à jour le 18/03/2025

    Navigation and SLAM package for Unitree GO2 using custom high level control over Unitree ROS2 SDK.

  • cmjang/InternNav-deploy · Projet indépendant du fabricant

    MIT · 113 étoiles · Python · Peu actif, dernière mise à jour le 09/12/2025

    Edge deployment guide for InternNav-based perception and navigation on Unitree Go2 / Go2W / B2 robots (ROS 2, RealSense, Python).

  • weidaodeyinghuaji/Go2-Pro-Windows-Controller · Projet indépendant du fabricant

    Licence non reconnue · 97 étoiles · Python · Actif, dernière mise à jour le 25/08/2026

    Windows safety controller for Unitree Go2 Pro with WebRTC, camera, person detection and workflows

Chiffres relevés sur GitHub le 13/11/2026.

Le robot en vidéo

Unitree Go2 Nouvelle mise à niveauVidéo de présentation du robot Unitree Go2 (Unitree Robotics, 30 juillet 2024) · Voir sur YouTube

Cette vidéo n’a pas de sous-titres.

Présentation de l'Unitree Go2 - Robot quadrupède d'IA incarnée à partir de 1600 $Vidéo de présentation du robot Unitree Go2 (Unitree Robotics, 12 juillet 2023) · Voir sur YouTube

Estimer le coût sur plusieurs années

Ouvrir le simulateur

Le calcul se fait dans votre navigateur, rien n’est envoyé. Les seuls chiffres déjà remplis viennent de la fiche du robot, avec leur source. Tout le reste dépend de votre usage : vos devis, votre facture d’électricité, vos jours de travail. Une case vide compte pour zéro.

Usage
Achat et abonnement

source

Ce prix est en CNY et n’est pas converti : saisissez les autres montants dans la même monnaie.

Électricité

Il figure sur votre facture d’électricité.

Mise en service et exploitation

La maintenance n’est comptée qu’une fois la garantie terminée.

Ce que le robot rapporte

Par exemple les heures de travail économisées. Facultatif : sert au seuil de rentabilité.

Résultat

Coût total sur 5 ans : 9 997 CNY

Tous les montants sont en CNY.

Coût année par année
AnnéeAchat et mise en serviceFonctionnementTotal de l’annéeCumul
Année 19 997 CNY0 CNY9 997 CNY9 997 CNY
Année 20 CNY0 CNY0 CNY9 997 CNY
Année 30 CNY0 CNY0 CNY9 997 CNY
Année 40 CNY0 CNY0 CNY9 997 CNY
Année 50 CNY0 CNY0 CNY9 997 CNY

Méthode : le prix d’achat, l’intégration et la formation sont payés la première année ; les autres postes chaque année ; l’électricité vaut la consommation multipliée par les heures, les jours et le prix du kWh. Aucun montant n’est converti d’une monnaie à l’autre, aucun chiffre n’est ajouté par Vuntum.

Ouvrir en pleine page

Journal de preuves

Les événements datés que Vuntum a retrouvés pour ce robot, du plus récent au plus ancien, chacun avec sa source. Une ligne n’apparaît que si la date et la page d’origine sont connues.

2 preuves : 2 de sources indépendantes, 0 du constructeur, 0 d’autres sources.

  1. , Relevé par une source indépendante : 1 valeur de la fiche

    Source indépendante. Source : 钛媒体 TMTPost

  2. , Relevé par une source indépendante : 7 valeurs de la fiche

    Source indépendante. Source : 量子位 QbitAI (tag 机器人)

Actualités sur ce robot

Toutes les actualités

Robots comparables

Voir tous les robots de cette catégorie
D1 Pro

D1 Pro

AGIBOT · Quadrupède

Éducation et programmation · Recherche et développement

Prix non communiqué

AnnoncéAnnonce papierTéléopérable
D1 Pro/Edu

D1 Pro/Edu

AGIBOT · Quadrupède

Éducation et programmation · Recherche et développement

Prix non communiqué

AnnoncéAnnonce papierSDK public
HyQ

HyQ

Istituto Italiano di Tecnologia · Quadrupède

Éducation et programmation · Recherche et développement

Prix non communiqué

AnnoncéAnnonce papier
Lite3

Lite3

DEEP Robotics · Quadrupède

Éducation et programmation · Recherche et développement

Prix non communiqué

AnnoncéAnnonce papier

Pièces et accessoires

Chaque pièce est listée parce qu’une page officielle de la marque la dit compatible avec ce robot.

Citer cette fiche

Citation simple

« Unitree Go2 », Vuntum, mis à jour le 13 novembre 2026, https://vuntum.com/fr/robots/unitree-go2

Format APA

Vuntum. (2026, 13 novembre). Unitree Go2. https://vuntum.com/fr/robots/unitree-go2

Intégrer ce badge

Fiche Vuntum : Unitree Go2

Pour afficher sur votre site le nombre de valeurs sourcées de cette fiche, avec un lien vers elle.

Code HTML

<a href="https://vuntum.com/fr/robots/unitree-go2"><img src="https://vuntum.com/badge/unitree-go2.svg" alt="Fiche Vuntum : Unitree Go2" height="20"></a>

Adresse Shields.io (README, styles variés)

https://img.shields.io/endpoint?url=https%3A%2F%2Fvuntum.com%2Fapi%2Fv1%2Frobots%2Funitree-go2%2Fbadge