Aller au contenu principal

Cotées

, accueil
FREN

Robots / À roues / TurtleBot 4

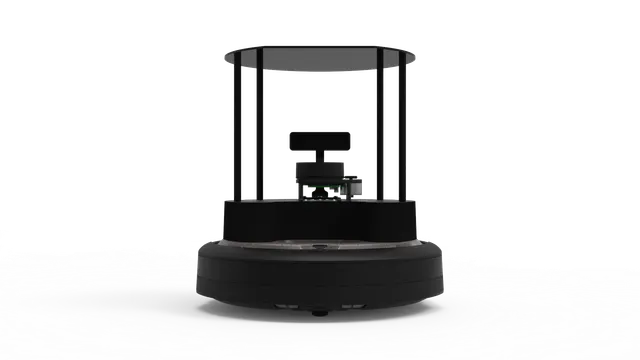
TurtleBot 4, visuel officiel de Clearpath Robotics
© Clearpath Robotics · visuel officiel · page d’origine

À roues · Recherche et développement

TurtleBot 4

Où en est le robot : Annonce papier · Preuve : uniquement des déclarations. Vuntum n’a pas encore enregistré de preuve de démonstration ou de vente. Voir la règle

Utile pour : Éducation et programmation · Recherche et développement

Lieu d’usage : École et laboratoire · Pour : Recherche et enseignement · Fabricant basé au Canada

par Clearpath Robotics · 2 versions : TurtleBot 4 Lite et TurtleBot 4 Standard

L’essentiel

Le TurtleBot 4 est un Robot qui se déplace sur des roues.Lire l’entrée du lexique de Clearpath Robotics, destiné à la recherche et à l’enseignement. Il est équipé d’une caméra et d’un Capteur qui mesure des distances en émettant des impulsions laser et en chronométrant le retour de la lumière réfléchie.Lire l’entrée du lexique, et sa vitesse maximale est de 0,31 m/s. La version Lite pèse 3,3 kg, la version Standard 3,9 kg.

Poids
3,3 kg (TurtleBot 4 Standard : 3,9 kg)
Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (pages produit officielles), consulté le 28 septembre 2026. TurtleBot 4 Lite. Texte d’origine : « 3.9 kgWeight3.3 kg »

Version TurtleBot 4 Lite.

Charge utile
9 kg
Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (pages produit officielles), consulté le 28 septembre 2026. configuration par défaut (prête à l’emploi). Texte d’origine : « a 9kg payload capacity out-of-the-box »

Configuration par défaut (prête à l'emploi).

Vitesse maximale
1,12 km/h
Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (pages produit officielles), consulté le 28 septembre 2026. vitesse maximale (Max. Speed), identique pour Standard et Lite. Texte d’origine : « 0.31 m/sMax. Speed0.31 m/s »

Vitesse maximale (Max. Speed), identique pour Standard et Lite.

Caméra
Oui
Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (blog), publié le 28 juillet 2026. Texte d’origine : « Because the robot includes both LiDAR and depth cameras »

Non communiqué : prix, taille, autonomie, disponibilité en France
Présentation

TurtleBot 4 est un robot mobile à roues de Clearpath Robotics, fabricant du Canada. Il est conçu pour la recherche et l’enseignement.

Selon le fabricant, la vitesse maximale est de 0,31 m/s, identique pour les versions Standard et Lite. Côté poids, la version TurtleBot 4 Lite pèse 3,3 kg et la version TurtleBot 4 Standard 3,9 kg, toujours selon le fabricant. Celui-ci indique aussi que le robot dispose d’une caméra et d’un LiDAR.

Pour le développement, le fabricant déclare une compatibilité avec ROS 2. Seule la distribution Jazzy est nommée, pour le paquet de simulation ; le fabricant ne précise pas les autres distributions prises en charge. Toujours selon le fabricant, la simulation est possible dans Gazebo, avec un modèle 3D officiel. Il annonce des API C++ et Python, présentées dans un tutoriel sur les nœuds ROS 2 du manuel, ainsi qu’un code du SDK ouvert.

Face à Warthog, la différence de vitesse est nette : Warthog affiche 18 km/h au maximum, très au-dessus des 0,31 m/s annoncés par le fabricant pour TurtleBot 4. On peut comparer TurtleBot 4 et Warthog point par point.

Caractéristiques

6 caractéristiques vérifiées · mise à jour le · Rédigé avec l’IA · vérifié contre les sources

TurtleBot 4, caractéristiques et niveaux de preuve
CaractéristiqueTurtleBot 4 LiteTurtleBot 4 StandardNiveau de preuve
PoidsTurtleBot 4 Lite3,3 kgTexte d’origine : « 3.3 kg »TurtleBot 4 Standard3,9 kgTexte d’origine : « 3.9 kg »Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (pages produit officielles), consulté le 28 septembre 2026. TurtleBot 4 Lite. Texte d’origine : « 3.9 kgWeight3.3 kg »
Vitesse maximale1,12 km/hTexte d’origine : « 0.31 m/s »Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (pages produit officielles), consulté le 28 septembre 2026. vitesse maximale (Max. Speed), identique pour Standard et Lite. Texte d’origine : « 0.31 m/sMax. Speed0.31 m/s »
Charge utile9 kgTexte d’origine : « 9kg »Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (pages produit officielles), consulté le 28 septembre 2026. configuration par défaut (prête à l’emploi). Texte d’origine : « a 9kg payload capacity out-of-the-box »
CaméraOuiTexte d’origine : « includes both LiDAR and depth cameras »Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (blog), publié le 28 juillet 2026. Texte d’origine : « Because the robot includes both LiDAR and depth cameras »
LiDAROuiTexte d’origine : « 2D LiDAR »Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (pages produit officielles), publié le 19 novembre 2025. Texte d’origine : « OAK-D stereo camera, 2D LiDAR and more »Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (blog), publié le 28 juillet 2026. Texte d’origine : « Because the robot includes both LiDAR and depth cameras »
Calculateur embarquéRaspberry Pi 4Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (pages produit officielles), publié le 19 novembre 2025. Texte d’origine : « a powerful Raspberry Pi 4 running ROS 2 »

Vous avez une source ? Signalez-la

Annoncé par le fabricantRapporté par un médiaTest indépendant observé ou mesuréNon : absence confirmée · Non communiqué : aucune source

Programmer ce robot

Vérifié le

Programmable : oui (Python, C++, ROS 2).

Accessible dès le niveau intermédiaire. Pour commencer : SDK Python. Pour aller plus loin : SDK C++ ; ROS.

SDK et langages

API Python
Oui Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (pages produit officielles), publié le 19 novembre 2025. Tutoriel sur les nœuds ROS 2 dans le manuel. Texte d’origine : « Creating your first node (Python) »Oui Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (blog), publié le 28 juillet 2026. Texte d’origine : « With simple Python-based control and an out-of-the-box ROS 2 setup »
API C++
Oui Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (pages produit officielles), publié le 19 novembre 2025. Tutoriel sur les nœuds ROS 2 dans le manuel. Texte d’origine : « Creating your first node (C++) »
Code du SDK ouvert
Oui Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « TurtleBot is an open source platform »

ROS 2

Compatibilité ROS
ROS 2 Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (blog), publié le 28 juillet 2026. Texte d’origine : « Since TurtleBot 4 runs a full ROS 2 stack »ROS 2 Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « TurtleBot 4 ships fully assembled with ROS 2 pre-installed and configured »ROS 2 Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (pages produit officielles), consulté le 30 septembre 2026. Texte d’origine : « With better sensors, more computing power and support for ROS 2, TurtleBot 4 aims to build on the success of previous versions »ROS 2 Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (pages produit officielles), publié le 19 novembre 2025. Texte d’origine : « a powerful Raspberry Pi 4 running ROS 2 »ROS 2 Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (pages produit officielles), publié le 6 mars 2025. Texte d’origine : « Turtlebot4 Simulation using Harmonic Gazebo for ROS 2 Jazzy. »ROS 2 Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (pages produit officielles), publié le 19 novembre 2025. Métapaquet debian turtlebot4_simulator. Texte d’origine : « Ubuntu 24.04 with ROS 2 Jazzy Ubuntu 22.04 with ROS 2 Humble Ubuntu 20.04 with ROS 2 Galactic end-of-life, not recommended »
Versions de ROS 2 prises en charge
Jazzy Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (pages produit officielles), publié le 6 mars 2025. Distribution nommée pour le paquet de simulation ; les autres distributions prises en charge ne sont pas indiquées dans ce document. Texte d’origine : « Turtlebot4 Simulation using Harmonic Gazebo for ROS 2 Jazzy. »

Paquets publiés dans l’index ROS officiel : Humble ; Jazzy. Voir sur ROS Index

Simulation

Modèle 3D officiel pour la simulation
Oui Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (pages produit officielles), publié le 19 novembre 2025. Métapaquet turtlebot4_simulator. Texte d’origine : « The turtlebot4_simulator metapackage contains packages used to simulate the TurtleBot 4 in Ignition Gazebo. »Oui Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (pages produit officielles), publié le 6 mars 2025. Paquet de simulation Gazebo Harmonic installable via apt. Texte d’origine : « sudo apt-get install gz-harmonic ros-jazzy-turtlebot4-simulator »Oui Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « an Ignition Gazebo simulation model »
Simulation dans Gazebo
Oui Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (pages produit officielles), publié le 19 novembre 2025. Métapaquet turtlebot4_simulator, Ignition Gazebo. Texte d’origine : « The turtlebot4_simulator metapackage contains packages used to simulate the TurtleBot 4 in Ignition Gazebo. »Oui Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « an Ignition Gazebo simulation model »Oui Annoncé par le fabricantAnnoncé par le fabricant. Clearpath Robotics (pages produit officielles), publié le 6 mars 2025. Gazebo Harmonic, paquet ROS 2 Jazzy ros-jazzy-turtlebot4-simulator. Texte d’origine : « Turtlebot4 Simulation using Harmonic Gazebo for ROS 2 Jazzy. »

Code officiel

  • turtlebot/turtlebot4 · Paquets ROS 2

    Apache-2.0 · 168 étoiles · C++ · En sommeil, dernière mise à jour le 09/09/2025

    Turtlebot4 common packages.

  • turtlebot/turtlebot4_robot · Paquets ROS 2

    Apache-2.0 · 38 étoiles · C++ · En sommeil, dernière mise à jour le 02/09/2025

    TurtleBot 4 Robot packages

  • turtlebot/turtlebot4_simulator · Modèle de simulation

    Apache-2.0 · 113 étoiles · Python · En sommeil, dernière mise à jour le 06/03/2025

    TurtleBot 4 Simulator packages

  • turtlebot/TurtleBot4Lessons · Exemples officiels

    CC-BY-4.0 · 21 étoiles · Python · En sommeil, dernière mise à jour le 19/08/2022

    Classroom friendly lessons, tutorials, and materials for the TurtleBot4.

  • turtlebot/turtlebot4_tutorials · Exemples officiels

    MIT · 10 étoiles · Python · En sommeil, dernière mise à jour le 30/10/2024

    TurtleBot 4 Tutorial packages

Voir les 5 autres dépôts
  • turtlebot/turtlebot4_examples · Exemples officiels

    Apache-2.0 · 8 étoiles · Python · En sommeil, dernière mise à jour le 12/02/2024

  • turtlebot/turtlebot4_setup · Autre dépôt officiel

    Apache-2.0 · 33 étoiles · Python · En sommeil, dernière mise à jour le 16/07/2025

    TurtleBot 4 setup tools and configuration files.

  • turtlebot/turtlebot4-hardware · Autre dépôt officiel

    Licence non reconnue · 24 étoiles · En sommeil, dernière mise à jour le 07/07/2023

  • turtlebot/turtlebot4_desktop · Autre dépôt officiel

    Apache-2.0 · 8 étoiles · Python · En sommeil, dernière mise à jour le 30/10/2024

    TurtleBot 4 Desktop packages

  • turtlebot/turtlebot4-user-manual · Autre dépôt officiel

    Licence non reconnue · 7 étoiles · Liquid · Peu actif, dernière mise à jour le 20/11/2025

    Source for the TurtleBot4 User Manual

Chiffres relevés sur GitHub le 13/11/2026.

Projets de la communauté

  • kishore-saravanan/ail_tb4_maze · Projet indépendant du fabricant

    Apache-2.0 · 25 étoiles · Python · Actif, dernière mise à jour le 22/10/2026

    ROS 2 Jazzy TurtleBot 4 maze lab with Gazebo Harmonic, live maze generation, a setup GUI, experiment metrics, and autonomous exploration using a map built from LiDAR.

Chiffres relevés sur GitHub le 13/11/2026.

Actualités sur ce robot

Pas encore d’actualité sur TurtleBot 4. Suivez la fiche pour être prévenu du prochain article.Suivre ce robot

Robots comparables

Voir tous les robots de cette catégorie
Dingo

Dingo

Clearpath Robotics · À roues

Éducation et programmation · Recherche et développement

Prix non communiqué

AnnoncéAnnonce papier
Husky

Husky

Clearpath Robotics · À roues

Recherche et développement

Prix non communiqué

AnnoncéAnnonce papier
Husky AMP
Illustration du mannequin Signal, pas une photo du robotIllustration, pas une photo du robot

Husky AMP

Clearpath Robotics · À roues

Éducation et programmation · Recherche et développement +1

Prix non communiqué

Annonce papierTéléopérable
Illustration du mannequin Signal, pas une photo du robotIllustration, pas une photo du robot

Jackal

Clearpath Robotics · À roues

Éducation et programmation · Recherche et développement

Prix non communiqué

AnnoncéAnnonce papier
Citer cette fiche

Citation simple

« TurtleBot 4 », Vuntum, mis à jour le 10 octobre 2026, https://vuntum.com/fr/robots/clearpath-turtlebot-4

Format APA

Vuntum. (2026, 10 octobre). TurtleBot 4. https://vuntum.com/fr/robots/clearpath-turtlebot-4

Intégrer ce badge

Fiche Vuntum : TurtleBot 4

Pour afficher sur votre site le nombre de valeurs sourcées de cette fiche, avec un lien vers elle.

Code HTML

<a href="https://vuntum.com/fr/robots/clearpath-turtlebot-4"><img src="https://vuntum.com/badge/clearpath-turtlebot-4.svg" alt="Fiche Vuntum : TurtleBot 4" height="20"></a>

Adresse Shields.io (README, styles variés)

https://img.shields.io/endpoint?url=https%3A%2F%2Fvuntum.com%2Fapi%2Fv1%2Frobots%2Fclearpath-turtlebot-4%2Fbadge