Aller au contenu principal

Cotées

, accueil
FREN

Robots / Manipulateur mobile / Stretch 4

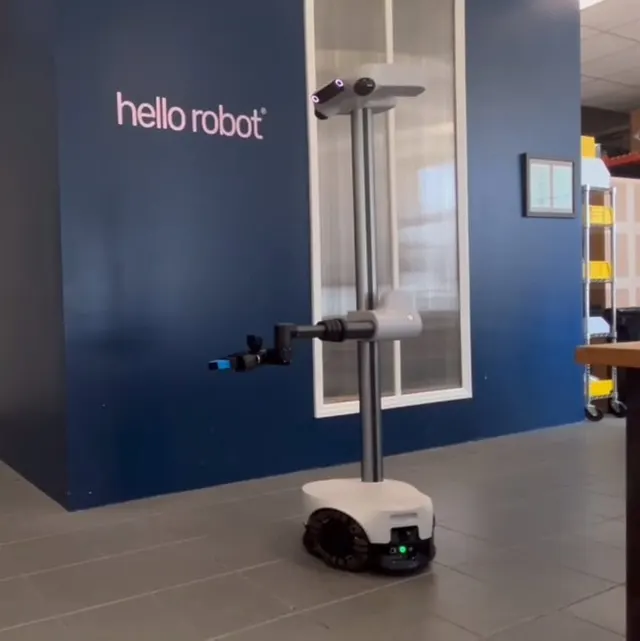
Stretch 4, visuel officiel de Hello Robot
© Hello Robot · visuel officiel · page d’origine

Manipulateur mobile · Recherche et développement

Stretch 4

Où en est le robot : Déployé · Preuve : une disponibilité relevée à la source, avec un statut commercial en livraison. Voir la règle

Utile pour : Éducation et programmation · Recherche et développement

Lieu d’usage : École et laboratoire · Pour : Recherche et enseignement · Fabricant basé aux États-Unis

par Hello Robot

L’essentiel

Le Stretch 4 est un manipulateur mobile de Hello Robot, destiné à la recherche et à l’enseignement. Il mesure 160 cm de haut et offre 8 h d’autonomie (charge CPU légère). Il est en vente, avec un Capteur qui mesure des distances en émettant des impulsions laser et en chronométrant le retour de la lumière réfléchie.Lire l’entrée du lexique et une caméra.

Hauteur
1,6 m
Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « Height / Footprint160 cm Height / 45 cm Diameter »
Poids
46 kg
Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « Total Weight46 kg / 33 kg ballast off for transport »
Autonomie
8 h
Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), consulté le 7 octobre 2026. charge CPU légère. Texte d’origine : « Runtime8 hours (Light CPU load) »

Charge CPU légère.

Charge utile
2,5 kg
Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), consulté le 28 septembre 2026. Bras déployé. Texte d’origine : « Payload (Arm extended)2.5 kg »

Bras déployé.

Non communiqué : prix, disponibilité en France
Présentation

Stretch 4 est un manipulateur mobile de Hello Robot. Il est destiné à la recherche et à l’enseignement, y compris à la programmation. Selon le fabricant, il se déplace sur roues.

Selon le fabricant, le robot mesure 160 cm de haut. Son bras télescopique offre une portée de 52 cm : c’est l’extension horizontale au-delà de la base, en extension maximale. La main est modulaire. Côté perception, le fabricant indique une caméra et un LiDAR. Le calculateur embarqué est un NUC.

Toujours selon le fabricant, Stretch 4 navigue de façon autonome grâce à une pile de navigation ROS 2. La téléopération est possible. Le fabricant annonce un SDK public, et un SDK officiel existe. Une API Python est disponible via un paquet du dépôt ROS 2 de Stretch 4. Le robot est compatible ROS 2, avec la version Jazzy prise en charge. Pour la simulation, le fabricant fournit un modèle 3D officiel, et le robot peut être simulé dans MuJoCo.

RB-Y1 roule aussi et dispose d’un SDK public, comme Stretch 4. Sa hauteur est indiquée à 1 400 mm, contre 160 cm pour Stretch 4 selon le fabricant. Son calculateur embarqué est un PC de contrôle temps réel (Robot PC), distinct du PC d’application de l’utilisateur (User PC), alors que Stretch 4 embarque un NUC. Pour aller plus loin : comparer Stretch 4 et RB-Y1.

TIAGo partage avec Stretch 4 la locomotion à roues, le LiDAR et le modèle 3D officiel pour la simulation. Le détail figure dans la comparaison entre Stretch 4 et TIAGo.

Caractéristiques

14 caractéristiques vérifiées · mise à jour le · Rédigé avec l’IA · vérifié contre les sources

Stretch 4, caractéristiques et niveaux de preuve
CaractéristiqueStretch 4Niveau de preuve
DisponibilitéDisponibleTexte d’origine : « Stretch 4 is available now! »Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), consulté le 7 octobre 2026. Texte d’origine : « Stretch 4 is available now! »
Hauteur1,6 mTexte d’origine : « 160 cm Height »Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « Height / Footprint160 cm Height / 45 cm Diameter »
Poids46 kgAnnoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « Total Weight46 kg / 33 kg ballast off for transport »
Autonomie8 hTexte d’origine : « 8 hours »Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), consulté le 7 octobre 2026. charge CPU légère. Texte d’origine : « Runtime8 hours (Light CPU load) »
Type de locomotionÀ rouesTexte d’origine : « triangular holonomic omnibase »Rapporté · TechCrunchRapporté. TechCrunch (Robotics), publié le 22 septembre 2026. Texte d’origine : « Stretch 4 doesn’t need legs to get around. It rolls. »Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 16 juillet 2026. Texte d’origine : « Stretch SE4 has a triangular holonomic omnibase — three holonomic closed-loop stepper motors each driving one omnidirectional wheel. »
Degrés de liberté3Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 16 juillet 2026. poignet uniquement (lacet, tangage, roulis). Texte d’origine : « Stretch 4 has a 3-DOF dexterous wrist (yaw, pitch, roll) »
Charge utile2,5 kgTexte d’origine : « 2.5 kg »Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), consulté le 28 septembre 2026. Bras déployé. Texte d’origine : « Payload (Arm extended)2.5 kg »
Portée55 cmTexte d’origine : « 55 cm + 6 cm wrist »Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), consulté le 7 octobre 2026. plus 6 cm pour le poignet. Texte d’origine : « Reach55 cm + 6 cm wrist »
Type de mainModulaireTexte d’origine : « custom end-of-arm tools »Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 2 octobre 2026. Texte d’origine : « Stretch 4 supports dynamic user-defined custom end-of-arm tools. »
Navigation autonomeOuiTexte d’origine : « Navigation stack built on Nav2 »Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 1er octobre 2026. pile de navigation ROS 2 stretch_nav2. Texte d’origine : « Navigation stack built on Nav2 »
Téléopération possibleOuiAnnoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 30 octobre 2026. Commandes transmises au robot réel depuis la simulation via le réseau ; extension digital-twin réservée à Linux.. Texte d’origine : « Mirror motion between the sim and a real Stretch 4 over the network. Commands issued in sim are forwarded to the robot as the same `RobotClient` command, and t… »
CaméraOuiTexte d’origine : « head cameras / gripper camera »Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 1er octobre 2026. Texte d’origine : « for the head cameras and `ros2 launch stretch_core gripper_camera.launch.py` for the gripper camera. »
LiDAROuiTexte d’origine : « The two lidars are mounted on the robot »Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 25 août 2026. Texte d’origine : « The two lidars are mounted on the robot and can see its own base »
Calculateur embarquéNUCAnnoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 16 juillet 2026. Texte d’origine : « a background stretch_body_server process running a 100 Hz control loop on the NUC »

Vous avez une source ? Signalez-la

Annoncé par le fabricantRapporté par un médiaTest indépendant observé ou mesuréNon : absence confirmée · Non communiqué : aucune source

Programmer ce robot

Vérifié le

Programmable : oui (Python, ROS 2).

Accessible dès le niveau intermédiaire. Pour commencer : SDK Python. Pour aller plus loin : ROS.

SDK et langages

SDK public
Oui Rapporté · TechCrunchRapporté. TechCrunch (Robotics), publié le 22 septembre 2026. Texte d’origine : « comes with a full-stack, open source software platform for researchers and developers working on robotics and embodied AI »Oui Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « Open source ROS 2 and Python SDK »Oui Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 2 octobre 2026. Texte d’origine : « python3 -m pip install -U hello-robot-stretch4-body »Oui Rapporté · TechCrunchRapporté. TechCrunch (Robotics), publié le 22 septembre 2026. Texte d’origine : « The company says the new generation was shaped by six years of customer feedback and comes with a full-stack, open source software platform for researchers and… »Oui Rapporté · TechCrunchRapporté. TechCrunch (Robotics), publié le 22 septembre 2026. Texte d’origine : « The company says the new generation was shaped by six years of customer feedback and comes with a full-stack, open source software platform for researchers and… »Oui Rapporté · TechCrunchRapporté. TechCrunch (Robotics), publié le 22 septembre 2026. Texte d’origine : « comes with a full-stack, open source software platform for researchers and developers working on robotics and embodied AI »Oui Rapporté · TechCrunchRapporté. TechCrunch (Robotics), publié le 22 septembre 2026. Texte d’origine : « The company says the new generation was shaped by six years of customer feedback and comes with a full-stack, open source software platform for researchers and… »Oui Rapporté · TechCrunchRapporté. TechCrunch (Robotics), publié le 22 septembre 2026. Texte d’origine : « comes with a full-stack, open source software platform for researchers and developers working on robotics and embodied AI »
SDK officiel
stretch4_body Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 16 juillet 2026. Texte d’origine : « The stretch4_body package is pre-installed on every Stretch SE4. »,stretch4_body Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 2 octobre 2026. Texte d’origine : « The `stretch4_body` repository contains the core Python software stack that allows developers to interact with the hardware of Stretch 4 robots. »
API Python
Oui Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 1er octobre 2026. paquet stretch_python_bridge du dépôt ROS 2 de Stretch 4. Texte d’origine : « A high-level Python API that abstracts away rclpy »Oui Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 2 octobre 2026. Texte d’origine : « The `stretch4_body` repository contains the core Python software stack that allows developers to interact with the hardware of Stretch 4 robots. »Oui Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « Open source ROS 2 and Python SDK »Oui Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 16 juillet 2026. Texte d’origine : « Python (Stretch 4 Body) is the low-level direct interface to the robot hardware. »

ROS 2

Compatibilité ROS
ROS 2 Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 19 septembre 2026. paquet de description du robot (URDF) exportable pour une utilisation dans ROS2. Texte d’origine : « exporting for use in other programs (e.g. ROS2, pinocchio) »ROS 2 Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 1er octobre 2026. Texte d’origine : « This repository holds ROS 2 Jazzy packages for the Stretch 4 mobile manipulator from Hello Robot Inc. »ROS 2 Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « Open source ROS 2 and Python SDK »ROS 2 Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 1er octobre 2026. paquet ROS2 de simulation stretch_simulation (dépôt stretch4_ros2 du fabricant). Texte d’origine : « You can use this simulation in ROS2 using the [`stretch_simulation` package] »ROS 2 Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 16 juillet 2026. Texte d’origine : « Stretch SE4 ships with ROS 2 Jazzy and a full driver stack. »
Versions de ROS 2 prises en charge
Jazzy Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 16 juillet 2026. Texte d’origine : « Stretch SE4 ships with ROS 2 Jazzy and a full driver stack. »Jazzy Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 1er octobre 2026. Texte d’origine : « This repository holds ROS 2 Jazzy packages for the Stretch 4 mobile manipulator from Hello Robot Inc. »

Simulation

Modèle 3D officiel pour la simulation
Oui Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 1er octobre 2026. Texte d’origine : « Stretch 4 MJCF and URDF »Oui Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 1er octobre 2026. Texte d’origine : « Simulation of Stretch 4, built on [Stretch4 Mujoco] »
Simulation dans MuJoCo
Oui Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 1er octobre 2026. Texte d’origine : « This repo provides a simulation stack for Stretch 4, built on [MuJoCo] »Oui Annoncé par le fabricantAnnoncé par le fabricant. Hello Robot (pages produit officielles), publié le 1er octobre 2026. Texte d’origine : « Simulation of Stretch 4, built on [Stretch4 Mujoco] »

Code officiel

  • hello-robot/stretch4_body · SDK officiel

    Licence non reconnue · 2 étoiles · Python · Actif, dernière mise à jour le 13/11/2026

    Python API for the Stretch 4 robot

  • hello-robot/stretch4_ros2 · Paquets ROS 2

    Licence non reconnue · 5 étoiles · Python · Actif, dernière mise à jour le 12/11/2026

    ROS 2 packages for the Stretch 4 robot

  • hello-robot/stretch4_mujoco · Modèle de simulation

    BSD-3-Clause-Clear · 5 étoiles · Python · Actif, dernière mise à jour le 06/11/2026

    A simulation stack for Stretch 4, built on MuJoCo.

  • hello-robot/stretch4_urdf · Modèle de simulation

    Licence non reconnue · 4 étoiles · Python · Actif, dernière mise à jour le 06/11/2026

    URDF for the Stretch 4 mobile manipulator from Hello Robot Inc.

  • hello-robot/stretch4_examples · Exemples officiels

    MIT · 0 étoiles · Python · Peu actif, dernière mise à jour le 07/07/2026

    Example snippets of code showing how to jog joints, read sensors, and more.

Voir les 15 autres dépôts
  • hello-robot/stretch4_fast_planning_demo · Exemples officiels

    Apache-2.0 · 0 étoiles · Python · Actif, dernière mise à jour le 02/11/2026

    Fast planner + obstacle avoidance for real-world reaching.

  • hello-robot/stretch4_lerobot · Exemples officiels

    Apache-2.0 · 0 étoiles · Python · Actif, dernière mise à jour le 04/11/2026

    LeRobot integration for the Hello Robot Stretch 4: record teleop demonstrations, train policies, and run them on the robot. Works with stock LeRobot commands.

  • hello-robot/stretch4_multi_teleop_demo · Exemples officiels

    Apache-2.0 · 0 étoiles · Python · Actif, dernière mise à jour le 06/10/2026

    Multi-input teleoperation to any node that listens to a sensor_msgs/Joy message

  • hello-robot/stretch4_install · Autre dépôt officiel

    Licence non reconnue · 5 étoiles · Shell · Actif, dernière mise à jour le 13/11/2026

    Install scripts for the Stretch 4 robot from Hello Robot Inc.

  • hello-robot/stretch4_kinematics · Autre dépôt officiel

    Licence non reconnue · 5 étoiles · Python · Actif, dernière mise à jour le 03/11/2026

  • hello-robot/stretch4_web_teleop · Autre dépôt officiel

    Apache-2.0 · 2 étoiles · TypeScript · Actif, dernière mise à jour le 12/11/2026

    Accessible Web-Based Teleop Interface for Stretch 4

  • hello-robot/stretch4_compliant_gripper · Autre dépôt officiel

    Apache-2.0 · 1 étoiles · Python · Actif, dernière mise à jour le 21/10/2026

    Code for modeling and controlling the standard Stretch 4 compliant gripper from Hello Robot Inc.

  • hello-robot/stretch4_nav_webapp · Autre dépôt officiel

    Licence non reconnue · 1 étoiles · JavaScript · Actif, dernière mise à jour le 20/10/2026

    Web UI for Stretch 4 mapping, map editing, and navigation

  • hello-robot/stretch4_pyhesai_wrapper · Autre dépôt officiel

    Apache-2.0 · 1 étoiles · Python · Actif, dernière mise à jour le 12/11/2026

    This repository provides a Python wrapper for the Hesai JT128 3D hemispherical LiDAR used by the Stretch 4 mobile manipulator from Hello Robot Inc.

  • hello-robot/inspect-robots-stretch4 · Autre dépôt officiel

    Apache-2.0 · 0 étoiles · Python · Actif, dernière mise à jour le 11/11/2026

    Robocurve's Inspect Robots embodiment adapter for the Hello Robot Stretch 4.

  • hello-robot/stretch4_dex_teleop · Autre dépôt officiel

    Apache-2.0 · 0 étoiles · Python · Actif, dernière mise à jour le 12/11/2026

    Dexterous teleoperation for the Stretch 4 from Hello Robot Inc.

  • hello-robot/stretch4_flying_gripper · Autre dépôt officiel

    Apache-2.0 · 0 étoiles · Python · Actif, dernière mise à jour le 03/11/2026

    This repository provides gamepad control of the robot's gripper using the gripper's coordinate system. At each time step, the controller uses a Jacobian found via a specialized URDF to set the joint velocities using weighted damped pseudo-inverse control.

  • hello-robot/stretch4_quest_teleop · Autre dépôt officiel

    Apache-2.0 · 0 étoiles · Python · Actif, dernière mise à jour le 27/10/2026

    Teleoperating the Hello Robot Stretch mobile manipulator using Meta Quest.

  • hello-robot/stretch4_rtabmap · Autre dépôt officiel

    Apache-2.0 · 0 étoiles · Python · Actif, dernière mise à jour le 13/11/2026

    ROS 2 package for lifelong mapping and navigation on Stretch 4, using GLIM for lidar-inertial odometry, RTAB-Map for global localization and map building, and Nav2 for planning and collision avoidance.

  • hello-robot/stretch4_tray · Autre dépôt officiel

    Licence non reconnue · 0 étoiles · Python · Actif, dernière mise à jour le 04/11/2026

    Ubuntu system tray application for displaying battery level and menu for launching Stretch tools or help resources

Chiffres relevés sur GitHub le 13/11/2026.

Actualités sur ce robot

Pas encore d’actualité sur Stretch 4. Suivez la fiche pour être prévenu du prochain article.Suivre ce robot

Robots comparables

Voir tous les robots de cette catégorie
COBOT MAGIC

COBOT MAGIC

AgileX Robotics · Manipulateur mobile

Éducation et programmation · Recherche et développement +1

Prix non communiqué

AnnoncéAnnonce papierTéléopérable
ELEY

ELEY

Toyota · Manipulateur mobile

Éducation et programmation · Recherche et développement

Prix non communiqué

Annonce papier
Galaxea R1 Pro

Galaxea R1 Pro

Galaxea Dynamics · Manipulateur mobile

Éducation et programmation · Recherche et développement

Prix non communiqué

AnnoncéAnnonce papier
Human Support Robot

Human Support Robot

Toyota · Manipulateur mobile

Éducation et programmation · Recherche et développement

Prix non communiqué

AnnoncéAnnonce papierTéléopérable
Citer cette fiche

Citation simple

« Stretch 4 », Vuntum, mis à jour le 1er novembre 2026, https://vuntum.com/fr/robots/hello-robot-stretch-4

Format APA

Vuntum. (2026, 1 novembre). Stretch 4. https://vuntum.com/fr/robots/hello-robot-stretch-4

Intégrer ce badge

Fiche Vuntum : Stretch 4

Pour afficher sur votre site le nombre de valeurs sourcées de cette fiche, avec un lien vers elle.

Code HTML

<a href="https://vuntum.com/fr/robots/hello-robot-stretch-4"><img src="https://vuntum.com/badge/hello-robot-stretch-4.svg" alt="Fiche Vuntum : Stretch 4" height="20"></a>

Adresse Shields.io (README, styles variés)

https://img.shields.io/endpoint?url=https%3A%2F%2Fvuntum.com%2Fapi%2Fv1%2Frobots%2Fhello-robot-stretch-4%2Fbadge