Aller au contenu principal

Cotées

, accueil
FREN

Robots / Bras robotisé / Franka Research 3

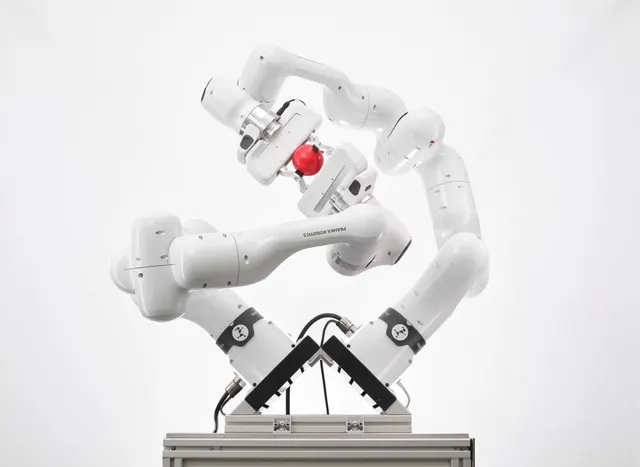
Franka Research 3, visuel officiel de Franka Robotics
© Franka Robotics · visuel officiel · page d’origine

Bras robotisé · Recherche et développement

Franka Research 3

Où en est le robot : Annonce papier · Preuve : uniquement des déclarations. Vuntum n’a pas encore enregistré de preuve de démonstration ou de vente. Voir la règle

Utile pour : Éducation et programmation · Recherche et développement

Lieu d’usage : École et laboratoire · Pour : Recherche et enseignement · Fabricant basé en Allemagne

par Franka Robotics

L’essentiel

Le Franka Research 3 est un bras robotisé de Franka Robotics, destiné à la recherche et à l’enseignement. Il a 7 Nombre de paramètres indépendants nécessaires pour décrire complètement la position d’un robot.Lire l’entrée du lexique, une Masse maximale qu’un bras robotique peut porter à son poignet.Lire l’entrée du lexique de 3 kg et une portée de 855 mm. Son SDK libfranka est public, et le robot est compatible avec Ensemble open source de bibliothèques et d’outils pour développer des logiciels de robots, des pilotes de capteurs aux algorithmes de navigation.Lire l’entrée du lexique Jazzy.

Charge utile
3 kg
Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (actualités), publié le 13 mars 2025. Texte d’origine : « 3 kg payload capacity »
Portée
85,5 cm
Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (actualités), publié le 13 mars 2025. Texte d’origine : « At the core of FR3 lies a dexterous, force-sensitive robotic arm featuring: - 7 Degrees of Freedom (DOF) for fluid and dexterous motion. - Torque sensors at ea… »
Répétabilité
± 0,1 mm
Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (actualités), publié le 13 mars 2025. Texte d’origine : « At the core of FR3 lies a dexterous, force-sensitive robotic arm featuring: - 7 Degrees of Freedom (DOF) for fluid and dexterous motion. - Torque sensors at ea… »
Nombre d’axes
7
RapportéRapporté. ロボスタ Robotstart, publié le 2 novembre 2026. Le texte indique 7 articulations, chacune équipée d’un capteur de couple. Texte d’origine : « Franka Roboticsの「Franka Research 3(FR3)」は、全7関節にトルクセンサを備えた力覚対応のロボットアームだ。 »

Le texte indique 7 articulations, chacune équipée d'un capteur de couple.

Non communiqué : prix, taille, poids, autonomie, disponibilité en France
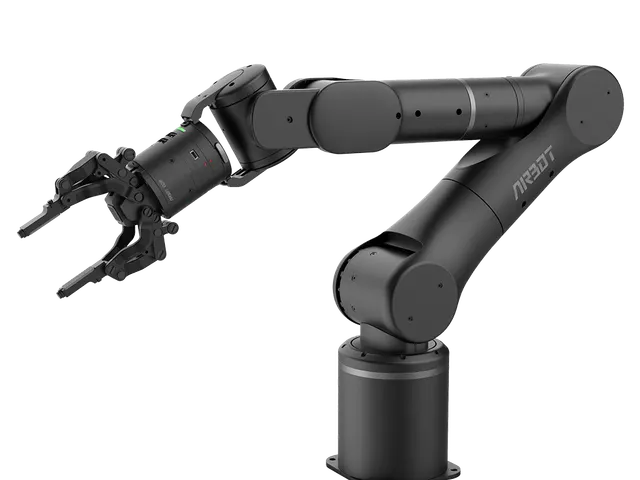
Présentation

Franka Research 3 est un bras robotisé conçu par Franka Robotics, fabricant allemand, pour la recherche et l’enseignement.

Selon le fabricant, le bras compte 7 degrés de liberté, porte une charge utile de 3 kg et atteint une portée de 855 mm. Sa répétabilité annoncée est inférieure à ±0,1 mm.

Côté logiciel, Franka Research 3 dispose, selon le fabricant, d’un SDK public. Le SDK officiel s’appelle libfranka et son code est ouvert. Le bras offre aussi une API C++. Le contrôle local passe par le Franka Control Interface (FCI), depuis un PC externe relié en Ethernet. Le robot est compatible avec ROS 2, et la version prise en charge est Jazzy. Le fabricant indique enfin une simulation dans Gazebo, et dans MuJoCo avec l’assistance de la communauté.

Face au myCobot 280, Franka Research 3 présente, selon son fabricant, une portée de 855 mm contre 280 mm et une charge utile de 3 kg contre 250 g. Les deux robots disposent d’un SDK public et d’une compatibilité ROS 2. La comparaison complète de Franka Research 3 et myCobot 280 est également disponible.

Caractéristiques

5 caractéristiques vérifiées · mise à jour le · Rédigé avec l’IA · vérifié contre les sources

Franka Research 3, caractéristiques et niveaux de preuve
CaractéristiqueFranka Research 3Niveau de preuve
Degrés de liberté7Texte d’origine : « 7 Degrees of Freedom (DOF) »Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (actualités), publié le 13 mars 2025. Texte d’origine : « 7 Degrees of Freedom (DOF) »Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « The 7 degrees of freedom Arm of Franka Research 3 offers human-like dexterity »
Charge utile3 kgAnnoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (actualités), publié le 13 mars 2025. Texte d’origine : « 3 kg payload capacity »Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « Payload 3 kg »
Portée85,5 cmTexte d’origine : « 855 mm »Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (actualités), publié le 13 mars 2025. Texte d’origine : « At the core of FR3 lies a dexterous, force-sensitive robotic arm featuring: - 7 Degrees of Freedom (DOF) for fluid and dexterous motion. - Torque sensors at ea… »Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « Reach 855 mm »
Répétabilité± 0,1 mmTexte d’origine : « +/- 0.1 mm »Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (actualités), publié le 13 mars 2025. Texte d’origine : « At the core of FR3 lies a dexterous, force-sensitive robotic arm featuring: - 7 Degrees of Freedom (DOF) for fluid and dexterous motion. - Torque sensors at ea… »Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (pages produit officielles), consulté le 28 septembre 2026. borne supérieure (<). Texte d’origine : « Position repeatability <± 0.1 mm »
Nombre d’axes7Texte d’origine : « 全7関節 »Rapporté · ロボスタ RobotstartRapporté. ロボスタ Robotstart, publié le 2 novembre 2026. Le texte indique 7 articulations, chacune équipée d’un capteur de couple. Texte d’origine : « Franka Roboticsの「Franka Research 3(FR3)」は、全7関節にトルクセンサを備えた力覚対応のロボットアームだ。 »Rapporté · ASCII.jpRapporté. ASCII.jp, publié le 31 octobre 2026. Texte d’origine : « Franka Roboticsの「Franka Research 3(FR3)」は、全7関節にトルクセンサを備えた力覚対応のロボットアームです。 »Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (pages produit officielles), consulté le 2 octobre 2026. Texte d’origine : « Der 7-achsige Arm des Franka Research 3 »

Vous avez une source ? Signalez-la

Annoncé par le fabricantRapporté par un médiaTest indépendant observé ou mesuréNon : absence confirmée · Non communiqué : aucune source

Programmer ce robot

Vérifié le

Programmable : oui (C++, ROS 2).

Accessible dès le niveau avancé. Pour commencer : SDK C++ ; ROS.

SDK et langages

SDK public
Oui Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (pages produit officielles), consulté le 2 octobre 2026. Texte d’origine : « Mit der Verwendung von libfranka, unserer Open-Source C++-Schnittstelle »Oui Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « By using libfranka, our open source C++ interface »
SDK officiel
libfranka Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « By using libfranka, our open source C++ interface »
API C++
Oui Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (pages produit officielles), consulté le 2 octobre 2026. Texte d’origine : « Mit der Verwendung von libfranka, unserer Open-Source C++-Schnittstelle »Oui Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « By using libfranka, our open source C++ interface, you can send real-time control values at 1 kHz with 5 different interfaces »
Code du SDK ouvert
Oui Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (pages produit officielles), consulté le 28 septembre 2026. interface libfranka. Texte d’origine : « By using libfranka, our open source C++ interface »

ROS 2

Compatibilité ROS
ROS 2 Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « franka_ros connects Franka robots with the entire ROS 2 ecosystem, integrating libfranka into ROS 2 Control »ROS 2 Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (pages produit officielles), consulté le 2 octobre 2026. Texte d’origine : « Zusätzlich verbindet franka_ros Franka-Roboter mit dem gesamten ROS 2-Ökosystem und integriert libfranka in ROS 2 Control. »ROS 2 Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (actualités), publié le 13 mars 2025. Texte d’origine : « The integration of full support for ROS 2 Jazzy »
Versions de ROS 2 prises en charge
Jazzy Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (actualités), publié le 13 mars 2025. Texte d’origine : « The integration of full support for ROS 2 Jazzy »

Simulation

Simulation dans Gazebo
Oui Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (pages produit officielles), consulté le 28 septembre 2026. Texte d’origine : « It includes URDF models and detailed 3D meshes of our robots and end effectors, which allows visualization (e.g., RViz) and Gazebo simulation. »
Simulation dans MuJoCo
Oui Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (pages produit officielles), consulté le 28 septembre 2026. assistance de la communauté. Texte d’origine : « Power up your simulations with MUJOCO, offering a seamless experience for modeling and testing. »

Commande locale ou en ligne

Contrôle local
Oui Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (pages produit officielles), consulté le 2 octobre 2026. via le Franka Control Interface (FCI), PC externe relié en Ethernet. Texte d’origine : « ermöglicht dessen direkte Steuerung mit einem externen Workstation-PC, der über Ethernet verbunden ist »Oui Annoncé par le fabricantAnnoncé par le fabricant. Franka Robotics (pages produit officielles), consulté le 28 septembre 2026. via Franka Control Interface (FCI), PC de station de travail externe via Ethernet. Texte d’origine : « It provides the current status of the robot and enables its direct control with an external workstation PC connected via Ethernet. »

Projets de la communauté

  • ArrebolBlack/franka-control · Projet indépendant du fabricant

    Apache-2.0 · 90 étoiles · Python · Actif, dernière mise à jour le 22/09/2026

    No-ROS Python stack for Franka Research 3 control, teleoperation, trajectory planning, IK, RealSense, and LeRobot data collection.

  • NYU-robot-learning/Franka-Teach · Projet indépendant du fabricant

    Licence non reconnue · 28 étoiles · Python · Actif, dernière mise à jour le 20/10/2026

    OpenTeach fork for the bimanual Franka Research 3 setup

Chiffres relevés sur GitHub le 13/11/2026.

Journal de preuves

Les événements datés que Vuntum a retrouvés pour ce robot, du plus récent au plus ancien, chacun avec sa source. Une ligne n’apparaît que si la date et la page d’origine sont connues.

2 preuves : 2 de sources indépendantes, 0 du constructeur, 0 d’autres sources.

  1. , Relevé par une source indépendante : 1 valeur de la fiche

    Source indépendante. Source : ロボスタ Robotstart

  2. , Relevé par une source indépendante : 1 valeur de la fiche

    Source indépendante. Source : ASCII.jp

Actualités sur ce robot

Pas encore d’actualité sur Franka Research 3. Suivez la fiche pour être prévenu du prochain article.Suivre ce robot

Robots comparables

Voir tous les robots de cette catégorie
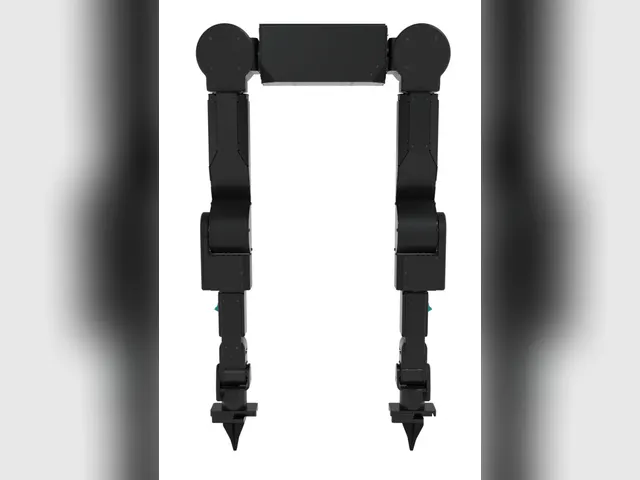
AIRBOT P7

AIRBOT P7

Discover Robotics · Bras robotisé

Recherche et développement

Prix non communiqué

AnnoncéAnnonce papier
Axol

Axol

Almond · Bras robotisé

Recherche et développement

10 999 USD

AnnoncéDéployéSDK public
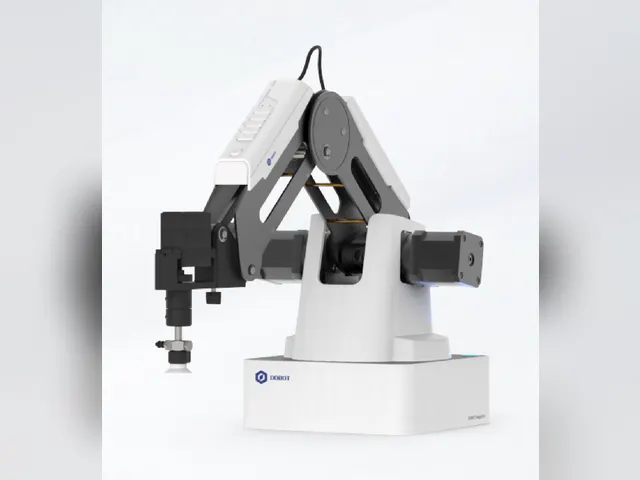
DOBOT Magician

DOBOT Magician

Dobot · Bras robotisé

Éducation et programmation · Recherche et développement

Prix non communiqué

AnnoncéAnnonce papierSDK public
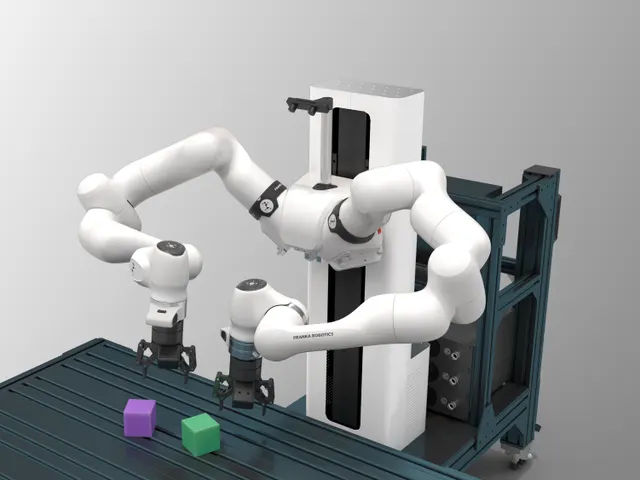
FR3 Duo

FR3 Duo

Franka Robotics · Bras robotisé

Éducation et programmation · Recherche et développement

Prix non communiqué

AnnoncéAnnonce papierTéléopérable

Composants

Les entreprises qu’une page officielle nomme dans ce robot, avec cette page. Tous les fabricants de composants

Citer cette fiche

Citation simple

« Franka Research 3 », Vuntum, mis à jour le 4 novembre 2026, https://vuntum.com/fr/robots/franka-research-3

Format APA

Vuntum. (2026, 4 novembre). Franka Research 3. https://vuntum.com/fr/robots/franka-research-3

Intégrer ce badge

Fiche Vuntum : Franka Research 3

Pour afficher sur votre site le nombre de valeurs sourcées de cette fiche, avec un lien vers elle.

Code HTML

<a href="https://vuntum.com/fr/robots/franka-research-3"><img src="https://vuntum.com/badge/franka-research-3.svg" alt="Fiche Vuntum : Franka Research 3" height="20"></a>

Adresse Shields.io (README, styles variés)

https://img.shields.io/endpoint?url=https%3A%2F%2Fvuntum.com%2Fapi%2Fv1%2Frobots%2Ffranka-research-3%2Fbadge