Aller au contenu principal

Cotées

, accueil
FREN

Robots / Autre forme / Sharpa W01

Sharpa W01, visuel officiel de Sharpa
© Sharpa · visuel officiel · page d’origine

Autre forme · Recherche et développement

Sharpa W01

Où en est le robot : Annonce papier · Preuve : uniquement des déclarations. Vuntum n’a pas encore enregistré de preuve de démonstration ou de vente. Voir la règle

Utile pour : Éducation et programmation · Recherche et développement

Lieu d’usage : École et laboratoire · Pour : Recherche et enseignement · Fabricant basé à Singapour

par Sharpa

L’essentiel

Le Sharpa W01 est une main à cinq doigts du fabricant Sharpa, destinée à la recherche et à l’enseignement. Elle pèse 1,3 kg. Elle est simulable dans Simulateur robotique de NVIDIA, bâti sur le format de scène OpenUSD, qui sert à tester des robots, à générer des données synthétiques et à entraîner des politiques par apprentissage par renforcement.Lire l’entrée du lexique et Moteur physique généraliste, dont le nom signifie Multi-Joint dynamics with Contact, conçu pour simuler vite et précisément des structures articulées en contact avec leur environnement.Lire l’entrée du lexique, compatible Ensemble open source de bibliothèques et d’outils pour développer des logiciels de robots, des pilotes de capteurs aux algorithmes de navigation.Lire l’entrée du lexique, avec le SDK officiel Sharpa Wave SDK.

Poids
1,3 kg
Annoncé par le fabricantAnnoncé par le fabricant. Sharpa (pages produit officielles), consulté le 3 octobre 2026. Texte d’origine : « Weight 1.3 kg »
Type de main
Main à 5 doigts
Annoncé par le fabricantAnnoncé par le fabricant. Sharpa (pages produit officielles), consulté le 3 octobre 2026. Texte d’origine : « Sharpa Wave is a human-scale, five-finger dexterous hand with 22 active DoF »
Compatibilité ROS
ROS 2
Annoncé par le fabricantAnnoncé par le fabricant. Sharpa (pages produit officielles), consulté le 3 octobre 2026. Texte d’origine : « Integrate with ROS 2 Simulate in MuJoCo and Isaac Sim Deploy with SharpaPilot SDK »
SDK officiel
Sharpa Wave SDK
Annoncé par le fabricantAnnoncé par le fabricant. Sharpa (pages produit officielles), consulté le 3 octobre 2026. Texte d’origine : « Development Toolkit Sharpa Wave SDK »

Non communiqué : prix, taille, autonomie, disponibilité en France
Caractéristiques

2 caractéristiques vérifiées · mise à jour le · Rédigé avec l’IA · vérifié contre les sources

Sharpa W01, caractéristiques et niveaux de preuve
CaractéristiqueSharpa W01Niveau de preuve
Poids1,3 kgTexte d’origine : « 1.3 kg »Annoncé par le fabricantAnnoncé par le fabricant. Sharpa (pages produit officielles), consulté le 3 octobre 2026. Texte d’origine : « Weight 1.3 kg »
Type de mainMain à 5 doigtsTexte d’origine : « five-finger dexterous hand »Annoncé par le fabricantAnnoncé par le fabricant. Sharpa (pages produit officielles), consulté le 3 octobre 2026. Texte d’origine : « Sharpa Wave is a human-scale, five-finger dexterous hand with 22 active DoF »

Vous avez une source ? Signalez-la

Annoncé par le fabricantRapporté par un médiaTest indépendant observé ou mesuréNon : absence confirmée · Non communiqué : aucune source

Programmer ce robot

Vérifié le

Programmable : oui (ROS 2).

Accessible dès le niveau avancé. Pour commencer : ROS.

SDK et langages

SDK officiel
Sharpa Wave SDK Annoncé par le fabricantAnnoncé par le fabricant. Sharpa (pages produit officielles), consulté le 3 octobre 2026. Texte d’origine : « Development Toolkit Sharpa Wave SDK »

ROS 2

Compatibilité ROS
ROS 2 Annoncé par le fabricantAnnoncé par le fabricant. Sharpa (pages produit officielles), consulté le 3 octobre 2026. Texte d’origine : « Integrate with ROS 2 Simulate in MuJoCo and Isaac Sim Deploy with SharpaPilot SDK »

Simulation

Simulation dans Isaac Sim
Oui Annoncé par le fabricantAnnoncé par le fabricant. Sharpa (pages produit officielles), consulté le 3 octobre 2026. Texte d’origine : « Integrate with ROS 2 Simulate in MuJoCo and Isaac Sim Deploy with SharpaPilot SDK »
Simulation dans MuJoCo
Oui Annoncé par le fabricantAnnoncé par le fabricant. Sharpa (pages produit officielles), consulté le 3 octobre 2026. Texte d’origine : « Integrate with ROS 2 Simulate in MuJoCo and Isaac Sim Deploy with SharpaPilot SDK »

Actualités sur ce robot

Pas encore d’actualité sur Sharpa W01. Suivez la fiche pour être prévenu du prochain article.Suivre ce robot

Robots comparables

Voir tous les robots de cette catégorie
4NE1 Mini

4NE1 Mini

NEURA Robotics · Humanoïde

Éducation et programmation · Recherche et développement

Prix non communiqué

AnnoncéAnnonce papierTéléopérable
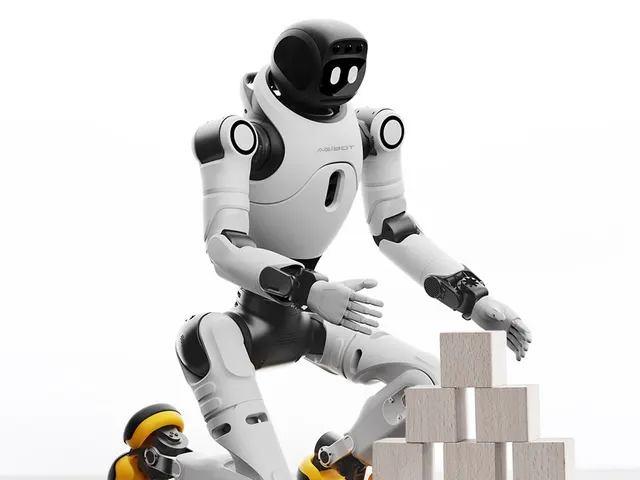
AGIBOT X2

AGIBOT X2

AGIBOT · Humanoïde

Éducation et programmation · Recherche et développement

Prix non communiqué

AnnoncéAnnonce papier
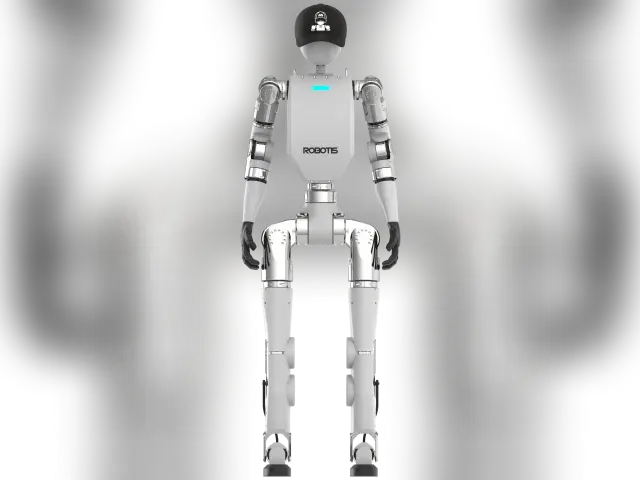
AI Sapiens K1

AI Sapiens K1

ROBOTIS · Humanoïde

Éducation et programmation · Recherche et développement

Prix non communiqué

AnnoncéAnnonce papier
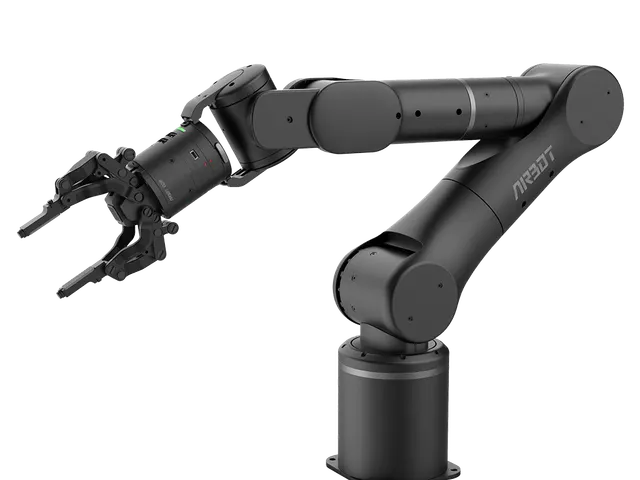
AIRBOT P7

AIRBOT P7

Discover Robotics · Bras robotisé

Recherche et développement

Prix non communiqué

AnnoncéAnnonce papier
Citer cette fiche

Citation simple

« Sharpa W01 », Vuntum, mis à jour le 31 octobre 2026, https://vuntum.com/fr/robots/sharpa-w01

Format APA

Vuntum. (2026, 31 octobre). Sharpa W01. https://vuntum.com/fr/robots/sharpa-w01

Intégrer ce badge

Fiche Vuntum : Sharpa W01

Pour afficher sur votre site le nombre de valeurs sourcées de cette fiche, avec un lien vers elle.

Code HTML

<a href="https://vuntum.com/fr/robots/sharpa-w01"><img src="https://vuntum.com/badge/sharpa-w01.svg" alt="Fiche Vuntum : Sharpa W01" height="20"></a>

Adresse Shields.io (README, styles variés)

https://img.shields.io/endpoint?url=https%3A%2F%2Fvuntum.com%2Fapi%2Fv1%2Frobots%2Fsharpa-w01%2Fbadge